Gesetze / Gesetzblätter
Bundesgesetzblatt, Teil I, Jahrgang 2022, S. 986
BGBl. 2022 I S. 986 · 116.752 Zeichen · Textauszug aus unserem Bestand.
Textauszug (durchsuchbar)
                                          Verordnung
               zur Regelung des Betriebs von Kraftfahrzeugen mit automatisierter
      und autonomer Fahrfunktion und zur Änderung straßenverkehrsrechtlicher Vorschriften*
                                                             Vom 24. Juni 2022

  Das Bundesministerium für Digitales und Verkehr
verordnet, jeweils in Verbindung mit § 1 Absatz 2 des
Zuständigkeitsanpassungsgesetzes vom 16. August
2002 (BGBl. I S. 3165) und dem Organisationserlass
vom 8. Dezember 2021 (BGBl. I S. 5176), auf Grund

– des § 1j Absatz 1 Nummer 1 bis 7 des Straßenver-
  kehrsgesetzes, der durch Artikel 1 Nummer 1 des
  Gesetzes vom 12. Juli 2021 (BGBl. I S. 3108) ein-

  gefügt worden ist,

– des § 6 Absatz 1 Satz 1 Nummer 1, 2, 5 bis 7 und 9
  Buchstabe a und c und Nummer 10, 11 und 17 so-
  wie Absatz 3 Nummer 1 bis 3, 5 und 6 des Straßen-
  verkehrsgesetzes, der durch Artikel 1 Nummer 6 des
  Gesetzes vom 12. Juli 2021 (BGBl. I S. 3091) neu
  gefasst worden ist,

– des § 6a Absatz 2 in Verbindung mit Absatz 1 Num-
  mer 1 Buchstabe a, auch in Verbindung mit Absatz 3
  und 4, des Straßenverkehrsgesetzes, von denen
  § 6a Absatz 1 Nummer 1 und Absatz 2 zuletzt durch
  Artikel 1 Nummer 7 Buchstabe a des Gesetzes vom
  12. Juli 2021 (BGBl. I S. 3091) geändert und § 6a
  Absatz 3 Satz 1 durch Artikel 2 Absatz 144 Num-
  mer 2 des Gesetzes vom 7. August 2013 (BGBl. I
  S. 3154) neu gefasst worden ist,
– des § 47 Nummer 1 und 3 des Straßenverkehrs-
  gesetzes, der zuletzt durch Artikel 1 Nummer 36
  des Gesetzes vom 12. Juli 2021 (BGBl. I S. 3091)
  geändert worden ist, und

– des § 7 Nummer 2 des Pflichtversicherungsgeset-
  zes, der zuletzt durch Artikel 493 Nummer 2 der
  Verordnung vom 31. August 2015 (BGBl. I S. 1474)
  geändert worden ist, im Einvernehmen mit dem
  Bundesministerium der Justiz und dem Bundes-
  ministerium für Wirtschaft und Klimaschutz:

                              Artikel 1

                    Verordnung
        zur Genehmigung und zum Betrieb
       von Kraftfahrzeugen mit autonomer
  Fahrfunktion in festgelegten Betriebsbereichen
     (Autonome-Fahrzeuge-Genehmigungs-

       und-Betriebs-Verordnung – AFGBV)

                                 §1
            Anwendungsbereich;
Regelungsgegenstand und Begriffsbestimmungen
   (1) Diese Verordnung ist anzuwenden
1. auf den Betrieb von Kraftfahrzeugen mit autonomer
   Fahrfunktion im Sinne der §§ 1d bis 1h und mit

* Notifiziert gemäß Richtlinie (EU) 2015/1535 des Europäischen Parla-
  ments und des Rates vom 9. September 2015 über ein Informations-
  verfahren auf dem Gebiet der technischen Vorschriften und der Vor-
  schriften für die Dienste der Informationsgesellschaft (ABl. L 241 vom
  17.9.2015, S. 1).

  automatisierter oder autonomer Fahrfunktion im
  Sinne des § 1h des Straßenverkehrsgesetzes,
2. auf die Zulassung von Kraftfahrzeugen nach Num-
   mer 1 zum Verkehr im öffentlichen Straßenraum und

3. auf die Erprobung automatisierter oder autonomer
   Fahrfunktionen nach § 1i des Straßenverkehrsge-
   setzes.

  (2) Diese Verordnung regelt

1. die Erteilung von Betriebserlaubnissen für Kraft-
   fahrzeuge mit autonomer Fahrfunktion sowie von
   Genehmigungen für nachträglich aktivierbare auto-
   matisierte und autonome Fahrfunktionen,

2. die Genehmigung festgelegter Betriebsbereiche,
3. die Zulassung von Kraftfahrzeugen mit autonomer
   Fahrfunktion zum Straßenverkehr,

4. die Marktüberwachung von Kraftfahrzeugen mit
   autonomer Fahrfunktion, mit aufgrund dieser
   Verordnung erteilter oder zu erteilender Betriebs-
   erlaubnisse, sowie von nachträglich aktivierten
   automatisierten und autonomen Fahrfunktionen
   und Fahrzeugteilen und
5. die Anforderungen an und Pflichten für den Herstel-
   ler, den Halter und die Technische Aufsicht von
   Kraftfahrzeugen mit autonomer Fahrfunktion in fest-
   gelegten Betriebsbereichen und von Kraftfahr-
   zeugen mit automatisierter oder autonomer Fahr-
   funktion nach § 1f des Straßenverkehrsgesetzes.

   (3) Soweit in dieser Verordnung nicht ausdrücklich
die Zuständigkeit des Kraftfahrt-Bundesamts bestimmt
wird, ist zuständige Behörde im Sinne dieser Verord-
nung jede nach Landesrecht zuständige Behörde, auf
Bundesfernstraßen, soweit dem Bund die Verwaltung
zusteht, die Gesellschaft privaten Rechts im Sinne
des Infrastrukturgesellschaftserrichtungsgesetzes.
    (4) Die Regelungen der Verordnung (EU) 2018/858
des Europäischen Parlaments und des Rates vom
30. Mai 2018 über die Genehmigung und die Markt-
überwachung von Kraftfahrzeugen und Kraftfahrzeug-
anhängern sowie von Systemen, Bauteilen und selbst-
ständigen technischen Einheiten für diese Fahrzeuge,
zur Änderung der Verordnungen (EG) Nr. 715/2007
und (EG) Nr. 595/2009 und zur Aufhebung der Richt-

linie 2007/46/EG (ABl. L 151 vom 14.6.2018, S. 1),
die durch die Delegierte Verordnung (EU) 2021/1445
(ABl. L 313 vom 6.9.2021, S. 4) geändert worden ist,
bleiben unberührt.
  (5) § 1k des Straßenverkehrsgesetzes bleibt unbe-
rührt.
                         §2

               Betriebserlaubnis;
  Genehmigung der nachträglichen Aktivierung
 automatisierter oder autonomer Fahrfunktionen

  (1) Für den Betrieb eines Kraftfahrzeugs mit auto-
nomer Fahrfunktion in festgelegten Betriebsbereichen
im öffentlichen Straßenraum ist eine Betriebserlaubnis
des Kraftfahrt-Bundesamts nach § 4 Absatz 1 erfor-
derlich.
  (2) § 20 Absatz 1, 3 und 3a der Straßenverkehrs-
Zulassungs-Ordnung gilt für die Erteilung einer all-
gemeinen Betriebserlaubnis für reihenweise gefertigte
Kraftfahrzeuge mit autonomer Fahrfunktion entspre-
chend.

  (3) Genehmigungen nach § 1h Absatz 2 des Straßen-
verkehrsgesetzes für die nachträgliche Aktivierung
von automatisierten oder autonomen Fahrfunktionen

werden unter den Voraussetzungen des § 4 Absatz 5

und 6 erteilt.

                            §3

               Antrag auf Erteilung
    der Betriebserlaubnis durch den Hersteller
   (1) Der Hersteller hat die Betriebserlaubnis für Kraft-
fahrzeuge mit autonomer Fahrfunktion beim Kraftfahrt-
Bundesamt zu beantragen.

  (2) Der Antrag des Herstellers muss beinhalten:
1. die Erklärung des Herstellers, dass

   a) das Kraftfahrzeug mit autonomer Fahrfunktion
      die funktionalen Anforderungen nach Anlage 1
      sowie die Voraussetzungen nach Absatz 8 erfüllt,
      wobei dies auch bei Alterung und Abnutzung der
      relevanten Systemkomponenten sichergestellt
      sein muss und
   b) die Sicherheit der autonomen Fahrfunktion nach
      dem Sicherheitskonzept zur funktionalen Sicher-
      heit nach § 12 Absatz 1 Nummer 2 und Anlage 1
      Nummer 7.2 überprüft wurde,
2. die Vorlage

   a) des Betriebshandbuchs für das Kraftfahrzeug mit
      autonomer Fahrfunktion nach § 1f Absatz 3 Num-
      mer 4 des Straßenverkehrsgesetzes und Anlage 1
      Nummer 7.1, Anlage 3 Nummer 2,

   b) des Sicherheitskonzepts zur funktionalen Sicher-
      heit nach § 12 Absatz 1 Nummer 2 und Anlage 1
      Nummer 7.2 und Anlage 3 Nummer 3,
   c) des Konzepts zur Sicherheit im Bereich der In-
      formationstechnologie nach § 12 Absatz 1 Num-
      mer 3 und Anlage 1 Nummer 15 und Anlage 3
      Nummer 4,
   d) der funktionalen Beschreibung des Kraftfahr-
      zeugs mit autonomer Fahrfunktion nach § 12 Ab-
      satz 1 Nummer 5 und Anlage 3 Nummer 1,

   e) des Katalogs für Testszenarien nach § 12 Ab-

      satz 1 Nummer 6 und Anlage 1 Nummer 10 und

   f) von Nachweisen nach Anlage 1 Nummer 12,
      dass Umweltbedingungen, die im festgelegten

      Betriebsbereich des Kraftfahrzeugs auftreten

      können, aber nicht in Tests darstellbar sind,

      sicher beherrscht werden.

   (3) Das Kraftfahrt-Bundesamt kann über die in Ab-
satz 2 genannten Unterlagen hinaus weitere Angaben
vom Hersteller verlangen, sofern diese für die Durch-
führung des Genehmigungsverfahrens erforderlich
sind.

  (4) Das Kraftfahrt-Bundesamt prüft
1. die Einhaltung der technischen Anforderungen an
   die autonome Fahrfunktion gemäß den Anforderun-
   gen nach dieser Verordnung einschließlich Anlage 1,
2. das Betriebshandbuch nach den Anforderungen
   nach Anlage 1 Nummer 7.1 und Anlage 3 Num-
   mer 2,

3. das Sicherheitskonzept zur funktionalen Sicherheit
   nach den Anforderungen nach Anlage 1 Nummer 7.2
   und Anlage 3 Nummer 3 und

4. die funktionale Beschreibung nach den Anforderun-

   gen nach Anlage 3 Nummer 1.

   (5) Das Kraftfahrt-Bundesamt prüft das Konzept
zur Sicherheit im Bereich der Informationstechnologie
nach den Anforderungen der Anlage 1 Nummer 15 und
Anlage 3 Nummer 4. Das Kraftfahrt-Bundesamt be-
teiligt das Bundesamt für Sicherheit in der Informa-
tionstechnik bei der Prüfung nach Satz 1. Die Prüfung
der Einhaltung der Anforderungen der Artikel 24, 25
und 32 der Verordnung (EU) 2016/679 des Euro-
päischen Parlaments und des Rates vom 27. April
2016 zum Schutz natürlicher Personen bei der Verar-
beitung personenbezogener Daten, zum freien Daten-
verkehr und zur Aufhebung der Richtlinie 95/46/EG
(Datenschutz-Grundverordnung) (ABl. L 119 vom
4.5.2016, S. 1; L 314 vom 22.11.2016, S. 72; L 127
vom 23.5.2018, S. 2; L 74 vom 4.3.2021, S. 35) sowie
anderer datenschutzrechtlicher Vorgaben und des In-
haltes der Datenschutzfolgenabschätzung obliegt der
für den jeweiligen Hersteller des Kraftfahrzeugs mit
autonomer Fahrfunktion zuständigen Datenschutz-
aufsichtsbehörde.
   (6) Das Kraftfahrt-Bundesamt prüft anhand eines
unentgeltlich vom Hersteller zur Verfügung gestellten
Fahrzeugs, ob der Hersteller die von ihm dokumentier-
ten Sicherheitsmaßnahmen für die Informations-
technologie umgesetzt hat. Dies kann in Form von
Stichproben erfolgen. Das Prüfergebnis ist zu doku-
mentieren.

   (7) Das Kraftfahrt-Bundesamt kann einen amtlich
anerkannten Sachverständigen für den Kraftfahrzeug-
verkehr, einen technischen Dienst mit Gesamtfahr-
zeugbefugnissen der jeweiligen Fahrzeugklassen oder
eine andere Stelle mit den Prüfungen nach den Ab-
sätzen 4 bis 6 beauftragen und die sich durch diese
Prüfungen ergebenden Erkenntnisse im Rahmen der
Erteilung der Betriebserlaubnis verwenden.
   (8) Unter Beachtung der Voraussetzungen nach An-
lage 1 muss ein Kraftfahrzeug mit autonomer Fahrfunk-
tion zur Vermeidung von Kollisionen nach dem Stand
der Technik

1. andere Verkehrsteilnehmende, unbeteiligte Dritte,

   Tiere und Sachen im Umfeld des Kraftfahrzeugs
   mit autonomer Fahrfunktion erkennen,

2. eine Risikoabwägung aufgrund der Erkennung nach

   Nummer 1 und hinsichtlich aller betroffenen Rechts-

   güter vornehmen und dabei unter Zugrundelegung

   der Vorgaben des § 1e Absatz 2 Nummer 2 des
   Straßenverkehrsgesetzes das Verhalten der erkann-
   ten anderen Verkehrsteilnehmenden, der unbeteilig-
   ten Dritten, der Tiere und der Bewegungen der
   Sachen bewerten und aufgrund dieser Bewertung
   eine Voraussage über das weitere Verhalten und
  die weiteren Bewegungen treffen, wobei angenom-
  men wird, dass sich bewegende Fahrzeuge mit
  maximal zehn Meter pro Sekunde-Quadrat ver-
  zögern können und
3. ein dem Ergebnis der Risikoabwägung nach Num-
   mer 2 und den Vorgaben des § 1e Absatz 2
   Nummer 2 des Straßenverkehrsgesetzes entspre-
   chendes geeignetes Fahrmanöver, insbesondere
   Brems- oder Ausweichmanöver, durchführen.

                         §4
                  Erteilung der
        Betriebserlaubnis; Erteilung der
  Genehmigung der nachträglichen Aktivierung
 automatisierter oder autonomer Fahrfunktionen

  (1) Die Betriebserlaubnis für Kraftfahrzeuge mit

autonomer Fahrfunktion wird vom Kraftfahrt-Bundes-

amt erteilt, wenn

1. die nach § 3 Absatz 2 Nummer 1 erforderlichen
   Erklärungen des Herstellers und die weiteren An-
   gaben, sofern diese nach § 3 Absatz 3 angefordert

   worden sind, vorliegen,

2. die nach § 3 Absatz 2 Nummer 2 erforderlichen Un-
   terlagen vorliegen und diese den jeweiligen Anfor-
   derungen der Anlagen 1 und 3 entsprechen,

3. die Anforderungen nach § 3 Absatz 8 sowie die
   Voraussetzungen nach Anlage 1 eingehalten wer-
   den und

4. durch den Betrieb des Kraftfahrzeugs mit auto-
   nomer Fahrfunktion weder die Sicherheit und
   Leichtigkeit des Straßenverkehrs beeinträchtigt
   noch Leib und Leben von Personen gefährdet
   werden.

  (2) Die Betriebserlaubnis für Kraftfahrzeuge mit
autonomer Fahrfunktion kann jederzeit mit Neben-
bestimmungen erlassen oder verbunden werden, um
den sicheren Betrieb des Fahrzeugs und die Einhaltung
der gesetzlichen Bestimmungen und dieser Verord-
nung zu gewährleisten.

   (3) Einer nach Absatz 1 erteilten Betriebserlaubnis
steht eine von einer zuständigen Behörde eines ande-
ren Mitgliedstaates der Europäischen Union oder eines
Mitgliedstaates des Abkommens über den Euro-
päischen Wirtschaftsraum erteilte Genehmigung des
Betriebs eines Kraftfahrzeugs mit autonomer Fahrfunk-
tion gleich, wenn sie in Bezug auf die technischen und
sicherheitsrelevanten Anforderungen nach den §§ 1d
bis 1g des Straßenverkehrsgesetzes und den Anforde-

rungen nach § 3 Absatz 8 sowie der Anlage 1 zu dieser

Verordnung einen gleichwertigen Bewertungs- und

Prüfmaßstab zugrunde legt und den abstrakten Be-

triebsbereich ausweist, in dem das Kraftfahrzeug mit

autonomer Fahrfunktion die Fahraufgabe selbständig

bewältigen kann. Die Gleichwertigkeit der Betriebs-
erlaubnis ist auf Antrag des Halters durch das Kraft-
fahrt-Bundesamt festzustellen.

  (4) Das Kraftfahrt-Bundesamt kann jederzeit beim
Hersteller nachprüfen oder durch die in § 3 Absatz 7
genannten Stellen nachprüfen lassen, ob die Voraus-
setzungen der Betriebserlaubnis für ein Kraftfahrzeug
mit autonomer Fahrfunktion vorliegen und die mit der
Betriebserlaubnis verbundenen Pflichten erfüllt sind.
Die Prüfergebnisse sind zu dokumentieren. § 20 Ab-

satz 6 der Straßenverkehr-Zulassungs-Ordnung bleibt
unberührt.
   (5) Veränderungen an einem Kraftfahrzeug mit auto-
nomer Fahrfunktion, die nach Erteilung der Betriebs-
erlaubnis vorgenommen werden, bedürfen vor ihrer
Verwendung der Genehmigung des Kraftfahrt-Bundes-
amts.
   (6) Die nationale Genehmigung für die nachträgliche
Aktivierung von automatisierten oder autonomen Fahr-
funktionen wird vom Kraftfahrt-Bundesamt erteilt,
wenn die vom Kraftfahrt-Bundesamt festgelegten tech-
nischen Anforderungen vorliegen.

                         §5

                 Marktüberwachung

   (1) Das Kraftfahrt-Bundesamt führt die Aufgaben

der Marktüberwachung durch hinsichtlich der nach

dieser Verordnung zu genehmigenden und genehmig-
ten Kraftfahrzeuge mit autonomer Fahrfunktion und
Fahrzeugteile.

  (2) Das Kraftfahrt-Bundesamt führt regelmäßige

Kontrollen durch, um nachzuprüfen,

1. ob auf dem Markt bereitgestellte oder in Verkehr
   befindliche Kraftfahrzeuge mit autonomer Fahrfunk-
   tion und Fahrzeugteile mit den Anforderungen die-
   ser Verordnung übereinstimmen, und

2. ob von auf dem Markt bereitgestellten oder in Ver-
   kehr befindlichen Fahrzeugen und Fahrzeugteilen
   Gefährdungen für die Gesundheit, die Sicherheit,
   die Umwelt oder für andere im öffentlichen
   Interesse schützenswerte Rechtsgüter ausgehen.

  (3) Das Kraftfahrt-Bundesamt beteiligt das Bundes-
amt für Sicherheit in der Informationstechnik bei der
Bewertung der informationstechnischen Sicherheit
von Fahrzeugen und Fahrzeugteilen.

   (4) Das Kraftfahrt-Bundesamt trifft die erforder-
lichen Maßnahmen zur Wahrung der Verkehrssicher-
heit, insbesondere die Vorbereitung eines Widerrufs
nach § 6, wenn es den begründeten Verdacht hat, dass
ein Fahrzeug oder Fahrzeugteil im Anwendungsbereich
dieser Verordnung deren Anforderungen nicht hin-
reichend erfüllt.

  (5) Die Hersteller und die Halter von Kraftfahrzeugen
mit autonomer Fahrfunktion sind verpflichtet,
1. das Kraftfahrt-Bundesamt bei der Durchführung der
   Marktüberwachungstätigkeiten zu unterstützen und

2. dem Kraftfahrt-Bundesamt auf Verlangen die für die

   Marktüberwachung erforderlichen Unterlagen und

   Informationen sowie andere technische Spezifika-

   tionen unentgeltlich bereitzustellen, wobei die Her-

   steller auf Verlangen auch einen Zugang zu Soft-

   ware und Algorithmen ermöglichen müssen.

                         §6

               Widerruf und Ruhen
             der Betriebserlaubnis;
            Widerruf und Ruhen der
  Genehmigung der nachträglichen Aktivierung
 automatisierter oder autonomer Fahrfunktionen
  (1) Das Kraftfahrt-Bundesamt hat eine nach § 4 Ab-
satz 1 erteilte Betriebserlaubnis zu widerrufen, wenn
1. das Kraftfahrzeug mit autonomer Fahrfunktion ohne
   Genehmigung verändert wurde und es dadurch den
   Voraussetzungen der Betriebserlaubnis nicht mehr
   entspricht,

2. der Hersteller die zur Erteilung der Betriebserlaubnis
   erforderlichen Anforderungen nicht mehr erfüllt,

3. der Hersteller Erklärungen nach § 3 Absatz 2 un-
   richtig oder unvollständig abgibt, die Prüfungs-
   ergebnisse verfälscht oder Daten oder technische
   Spezifikationen, die für die Entscheidung des Kraft-
   fahrt-Bundesamts über die Erteilung der Betriebser-
   laubnis wesentlich sind, zurückhält,

4. die Kraftfahrzeuge mit autonomer Fahrfunktion oder
   Fahrzeugteile mit den Anforderungen des § 1e Ab-
   satz 2, auch in Verbindung mit Absatz 3 des
   Straßenverkehrsgesetzes oder dieser Verordnung,
   nicht mehr übereinstimmen oder

5. durch den Betrieb des Kraftfahrzeugs mit auto-
   nomer Fahrfunktion die Sicherheit und Leichtigkeit
   des Straßenverkehrs beeinträchtigt werden kann
   oder eine Gefährdung von Leib oder Leben von
   Personen nicht auszuschließen ist.

Das Kraftfahrt-Bundesamt hat die nach § 4 Absatz 6
erteilte Genehmigung zu widerrufen, wenn
1. das Kraftfahrzeug ohne Genehmigung verändert
   wurde und es dadurch den Anforderungen für die
   Erteilung einer Genehmigung für die nachträgliche
   Aktivierung automatisierter oder autonomer Fahr-
   funktionen nicht mehr entspricht oder

2. durch die Aktivierung der automatisierten oder
   autonomen Fahrfunktionen die Sicherheit und
   Leichtigkeit des Straßenverkehrs beeinträchtigt

   werden kann oder eine Gefährdung von Leib oder

   Leben von Personen nicht auszuschließen ist.

   (2) Besteht die begründete Annahme, dass eine
Voraussetzung nach Absatz 1 vorliegt, kann das Kraft-
fahrt-Bundesamt unbeschadet der Befugnis nach § 5
Absatz 4 geeignete Maßnahmen anordnen, die der
weiteren Aufklärung dienlich sind, insbesondere das
Beibringen von Unterlagen, die Vorstellung des Kraft-
fahrzeugs mit autonomer Fahrfunktion beim Kraftfahrt-
Bundesamt oder bei einem technischen Dienst. Bis zur
Klärung kann es das Ruhen einer nach § 4 Absatz 1
erteilten Betriebserlaubnis oder einer nach § 4 Absatz 6
erteilten Genehmigung anordnen.
  (3) Die §§ 48 und 49 des Verwaltungsverfahrens-
gesetzes bleiben unberührt.

   (4) Über den Widerruf einer Betriebserlaubnis unter-
richtet das Kraftfahrt-Bundesamt die nach § 7 Absatz 2
Satz 2 für die Genehmigung des festgelegten Betriebs-
bereichs zuständige Behörde, sofern bereits für das
entsprechende Kraftfahrzeug mit autonomer Fahrfunk-

tion ein Antrag auf Genehmigung eines festgelegten

Betriebsbereichs nach § 8 gestellt worden ist oder die
zuständige Behörde einen festgelegten Betriebsbe-
reich nach § 9 Absatz 1 genehmigt hat.

  (5) Das Kraftfahrzeug mit autonomer Fahrfunktion
darf im öffentlichen Straßenraum nicht betrieben wer-

den, wenn eine nach § 4 Absatz 1 erteilte Betriebs-
erlaubnis
1. nach Absatz 1 Satz 1 widerrufen worden ist oder

2. aufgrund einer Anordnung nach Absatz 2 Satz 2
   ruht.

                          §7
                 Festlegung eines
       Betriebsbereichs durch Genehmigung

   (1) Kraftfahrzeuge mit autonomer Fahrfunktion dür-
fen im öffentlichen Straßenraum nur in einem nach Ab-
satz 2 festgelegten und genehmigten Betriebsbereich
im Sinne des § 1d Absatz 2 des Straßenverkehrsgeset-
zes betrieben werden.
   (2) Die Festlegung eines Betriebsbereichs für ein
Kraftfahrzeug mit autonomer Fahrfunktion erfolgt
durch den Halter des Kraftfahrzeugs. Der nach Satz 1
festgelegte Betriebsbereich bedarf der Genehmigung
durch die zuständige Behörde.

  (3) Die Genehmigung des festgelegten Betriebs-
bereichs kann gemeinsam für mehrere baugleiche
Fahrzeuge erteilt werden, sofern jeweils eine ent-
sprechende Betriebserlaubnis für Kraftfahrzeuge mit
autonomer Fahrfunktion nach den vorstehenden Vor-
schriften vorliegt.
  (4) Die Genehmigung wird vorbehaltlich der Rechte
anderer erteilt. Die Genehmigung gewährt keinen An-
spruch darauf, dass der Betriebsbereich verfügbar ist
oder sich die Voraussetzungen, die der Genehmigung
des Betriebsbereichs zu Grunde lagen, nicht ver-
ändern.

                          §8
    Antrag auf Genehmigung durch den Halter

  (1) Der Antrag auf Genehmigung eines festgelegten

Betriebsbereichs muss enthalten:

1. eine Darstellung des als Betriebsbereich festgeleg-
   ten Streckennetzes für den Betrieb des Kraftfahr-
   zeugs mit autonomer Fahrfunktion mit Darstellung
   eines kartographisch umgrenzten Bereichs in geeig-
   neter digitaler Form nach Vorgabe der zuständigen
   Behörde sowie eine konkrete Beschreibung des Be-
   triebszwecks und der damit verbundenen Betriebs-
   bedingungen,
2. den Nachweis des Halters, dass die Deaktivierbar-
   keit der autonomen Fahrfunktion des Kraftfahrzeugs
   mit autonomer Fahrfunktion im Sinne des § 1e
   Absatz 2 Nummer 4 bis 9 des Straßenverkehrsge-
   setzes und die Möglichkeit der Freigabe von Fahr-
   manövern im Sinne des § 1e Absatz 3 des Straßen-
   verkehrsgesetzes in diesem Betriebsbereich zu
   jeder Zeit gewährleistet sind,
3. die Erklärung des Halters, dass die personellen und
   sachlichen Voraussetzungen nach den §§ 13 und 14
   vorliegen.

   (2) Der Halter hat mit dem Antrag außerdem vorzu-

legen:

1. die Betriebserlaubnis für ein Kraftfahrzeug mit auto-
   nomer Fahrfunktion nach § 4 Absatz 1 sowie in den
   Fällen des § 4 Absatz 1 in Verbindung mit Absatz 3
   ergänzend einen Nachweis über die Feststellung der
   Gleichwertigkeit der ausländischen Betriebserlaub-
  nis durch das Kraftfahrt-Bundesamt, wobei auch in
  diesen Fällen § 23 des Verwaltungsverfahrensgeset-
  zes unberührt bleibt,

2. jeweils vom Halter oder von den vom Halter
   nach § 13 Absatz 2 Satz 2 eingesetzten Personen
   und der Technischen Aufsicht

  a) ein Führungszeugnis zur Vorlage bei einer Be-

     hörde und

  b) eine Auskunft aus dem Fahrerlaubnisregister,
     und

3. von der Technischen Aufsicht zusätzlich eine Aus-

   kunft über Eintragungen aus dem Fahreignungs-

   register.

   (3) Die zuständige Behörde kann darüber hinaus
weitere Angaben vom Halter verlangen, sofern dies
für das Verfahren zur Genehmigung eines festgelegten
Betriebsbereichs erforderlich ist.

                         §9

        Genehmigungserteilung; Kontrollen
   (1) Die Genehmigung nach § 7 Absatz 2 Satz 2 wird
erteilt, wenn
1. eine Betriebserlaubnis für ein Kraftfahrzeug mit
   autonomer Fahrfunktion nach § 4 Absatz 1 sowie
   in den Fällen des § 4 Absatz 1 in Verbindung mit
   Absatz 3 ergänzend ein Nachweis über die Fest-
   stellung der Gleichwertigkeit der ausländischen
   Betriebserlaubnis durch das Kraftfahrt-Bundesamt
   vorliegen,

2. der festgelegte Betriebsbereich für den Betrieb des
   Kraftfahrzeugs mit autonomer Fahrfunktion nach
   Absatz 2 geeignet ist und
3. die personellen und sachlichen Voraussetzungen
   nach den §§ 13 und 14 erfüllt sind.

   (2) Ein Betriebsbereich ist geeignet, wenn die zu-
ständige Behörde feststellt, dass

1. das Kraftfahrzeug mit autonomer Fahrfunktion nach
   den Angaben der nach § 4 Absatz 1 erteilten Be-
   triebserlaubnis für ein Kraftfahrzeug mit autonomer
   Fahrfunktion die Fahraufgabe in diesem festgeleg-
   ten Betriebsbereich selbständig bewältigen kann,
2. die Straßeninfrastruktur entlang der maßgeblichen
   Streckenführung den technischen Anforderungen
   für den Betrieb des Kraftfahrzeugs mit autonomer
   Fahrfunktion nach der Betriebserlaubnis entspricht,
3. durch den Betrieb des Kraftfahrzeugs mit autono-
   mer Fahrfunktion in diesem Betriebsbereich weder

   die Sicherheit und Leichtigkeit des Straßenverkehrs

   beeinträchtigt noch Leib und Leben von Personen

   über das allgemeine Risiko einer Beeinträchtigung

   durch den für den beantragten Betriebsbereich orts-

   üblichen Straßenverkehr hinaus erheblich gefährdet

   werden und

4. sonstige öffentliche Belange, etwa des Immissions-

   schutzes der Genehmigung nach § 7 nicht entge-

   genstehen.

Bei der Feststellung der Geeignetheit des Betriebs-
bereichs nach Satz 1 bleiben unvorhersehbare Um-

stände, zum Beispiel in Folge höherer Gewalt, unbe-
rücksichtigt.

   (3) Die zuständige Behörde kann einen amtlich
anerkannten Sachverständigen für den Kraftfahrzeug-
verkehr, einen technischen Dienst mit Gesamtfahr-
zeugbefugnissen der jeweiligen Fahrzeugklassen oder
eine andere geeignete Stelle mit der Begutachtung der

Geeignetheit eines Betriebsbereichs im Sinne des Ab-

satzes 2 insbesondere der Straßeninfrastruktur inner-
halb des festgelegten Betriebsbereichs, auch unter Be-
rücksichtigung des sich aus der Betriebserlaubnis für
das Kraftfahrzeug mit autonomer Fahrfunktion er-

gebenden Leistungsvermögens, beauftragen, soweit

dies für die Antragsprüfung erforderlich ist. Die zu-

ständige Behörde kann auch verlangen, dass der
Halter auf eigene Kosten weitere Gutachten einer der
in Satz 1 genannten Stellen zur Bestätigung der im
Rahmen der Genehmigung zu prüfenden Voraus-
setzungen nach Absatz 2 unter Berücksichtigung des
sich aus der Betriebserlaubnis für das Kraftfahrzeug
mit autonomer Fahrfunktion ergebenden Leistungs-
vermögens vorlegt, soweit dies für die Antragsprüfung
erforderlich ist.
   (4) Die zuständige Behörde entscheidet im Be-
nehmen mit der jeweils betroffenen Gebietskörper-
schaft, sofern diese nicht die zuständige Behörde nach
§ 7 Absatz 2 Satz 2 ist. Erstreckt sich ein Betriebs-
bereich über eine Landesgrenze hinweg, so entschei-
den die nach Landesrecht zuständigen Behörden im
Rahmen ihrer örtlichen Zuständigkeit jeweils nach
gegenseitiger Anhörung. Erstreckt sich der Betriebs-
bereich neben Straßen nach Landesrecht und Straßen
in Auftragsverwaltung auch auf Bundesautobahnen
und Bundesstraßen in Bundesverwaltung, entscheiden
die nach Landesrecht zuständigen Behörden sowie
die Gesellschaft privaten Rechts im Sinne des
Infrastrukturgesellschaftserrichtungsgesetzes im Rah-
men ihrer Zuständigkeit jeweils nach gegenseitiger
Anhörung.

   (5) Die Genehmigung kann jederzeit mit Nebenbe-
stimmungen versehen werden, sofern dies erforderlich
ist, um die Einhaltung der in Absatz 1 genannten
Voraussetzungen sicherzustellen. Insbesondere kann
die Genehmigung mit einem anfänglichen, befristeten
Verbot der Personenbeförderung und des Gütertrans-
ports verbunden werden.
  (6) Die zuständige Behörde kann jederzeit beim
Halter die Erfüllung der Voraussetzungen der Geneh-
migung und die Einhaltung der mit der Genehmigung
verbundenen Pflichten nachprüfen oder durch die in
Absatz 3 genannten Stellen nachprüfen lassen.

   (7) Nachträgliche Veränderungen in Bezug auf die

Voraussetzungen nach § 8 hat der Halter der zu-

ständigen Behörde unverzüglich mitzuteilen. Insbeson-

dere ist der nachträgliche Einsatz weiterer Personen

oder der Wechsel von eingesetzten Personen un-

verzüglich anzuzeigen; § 8 Absatz 2 und 3 gilt entspre-

chend.

   (8) Die zuständige Behörde setzt das Kraftfahrt-

Bundesamt über jede Erteilung einer Genehmigung

eines festgelegten Betriebsbereichs in Bezug auf das
jeweilige Kraftfahrzeug mit autonomer Fahrfunktion in
Kenntnis.
                         § 10

           Widerruf und Ruhen der
Genehmigung eines festgelegten Betriebsbereichs

  (1) Die zuständige Behörde hat die nach § 9 erteilte
Genehmigung zu widerrufen, wenn die zuständige Be-
hörde Kenntnis erlangt, dass

1. Nebenbestimmungen nach § 9 Absatz 5 nicht erfüllt

   werden und dies zu einer Gefährdung der Sicherheit

   und Leichtigkeit des Verkehrs oder von Leib oder
   Leben von Personen führen kann,

2. bei einem Kraftfahrzeug mit autonomer Fahrfunktion
   die autonome Fahrfunktion außerhalb des festge-
   legten Betriebsbereichs eingesetzt wird,
3. nicht mehr gewährleistet ist, dass während des Be-
   triebs des Kraftfahrzeugs mit autonomer Fahrfunk-
   tion in seinem festgelegten Betriebsbereich die
   Deaktivierung oder Freigabe von Fahrmanövern vor-
   genommen werden kann,
4. die personellen und sachlichen Voraussetzungen
   nach den §§ 13 und 14 nicht mehr vorliegen,

5. die nach § 4 Absatz 1 erteilte Betriebserlaubnis für
   ein Kraftfahrzeug mit autonomer Fahrfunktion er-
   loschen ist, zurückgenommen, widerrufen oder auf
   sonstige Weise unwirksam geworden ist oder
6. die Voraussetzungen nach § 9 Absatz 2 Satz 1
   Nummer 1, 2 oder 3 nicht mehr gegeben sind und
   ein sicherer Betrieb des Kraftfahrzeugs mit autono-
   mer Fahrfunktion unter diesen Rahmenbedingungen
   nicht mehr gewährleistet ist.

  (2) Die §§ 48 und 49 des Verwaltungsverfahrensge-
setzes bleiben unberührt.
   (3) Über den Widerruf einer nach § 9 erteilten Ge-
nehmigung setzt die zuständige Behörde das Kraft-
fahrt-Bundesamt in Kenntnis.
   (4) Die zuständige Behörde kann das Ruhen einer
nach § 9 Absatz 1 erteilten Genehmigung anordnen,
wenn die Voraussetzungen nach § 9 Absatz 2 Satz 1
Nummer 2 vorübergehend nicht gegeben sind und der
Genehmigungsinhaber nicht nachweist, dass ein
sicherer Betrieb des Kraftfahrzeugs mit autonomer
Fahrfunktion auch unter den geänderten Gegeben-
heiten der Straßeninfrastruktur entlang der maßgeb-
lichen Streckenführung weiterhin gewährleistet ist.
  (5) Das Kraftfahrzeug mit autonomer Fahrfunktion
darf im öffentlichen Straßenraum nicht betrieben wer-
den, wenn die nach § 9 Absatz 1 erteilte Genehmigung
des festgelegten Betriebsbereichs

1. nach Absatz 1 widerrufen worden ist oder
2. aufgrund einer Anordnung nach Absatz 4 ruht.

                         § 11
               Maßgaben zur
Anwendung der Fahrzeug-Zulassungsverordnung
  (1) Für die Zulassung von Kraftfahrzeugen mit
autonomer Fahrfunktion zum Verkehr in festgelegten
Betriebsbereichen ist die Fahrzeug-Zulassungsverord-
nung nach Maßgabe der folgenden Absätze anzu-
wenden.

  (2) Die Zulassung nach § 3 Absatz 1 Satz 2 der
Fahrzeug-Zulassungsverordnung setzt voraus:

1. eine gültige Betriebserlaubnis für ein Kraftfahrzeug
   mit autonomer Fahrfunktion nach § 4,

2. eine gültige Genehmigung eines festgelegten Be-
   triebsbereichs nach § 9 und
3. das Bestehen einer dem Pflichtversicherungsgesetz

   entsprechenden Kraftfahrzeug-Haftpflichtversiche-

   rung.

Mit dem Antrag nach § 6 der Fahrzeug-Zulassungsver-
ordnung ist die Betriebserlaubnis für ein Kraftfahrzeug
mit autonomer Fahrfunktion nach § 4 Absatz 1 sowie
die Genehmigung eines festgelegten Betriebsbereichs
nach § 9 vorzulegen. § 3 Absatz 2 und 3 der Fahrzeug-
Zulassungsverordnung ist nicht anzuwenden.
  (3) Die Verwendung der autonomen Fahrfunktion im
Verkehr ist auf den genehmigten festgelegten Betriebs-
bereich zu beschränken. Diese Beschränkung ist durch
Angabe der Genehmigung, der ausstellenden Behörde
und des Datums der Ausstellung in die Zulassungs-
bescheinigung Teil I nach § 11 der Fahrzeug-Zulas-
sungsverordnung einzutragen. Ebenso sind in die
Zulassungsbescheinigung Teil I die Betriebserlaubnis
nach § 4 Absatz 1 mit Datum der Ausstellung durch
das Kraftfahrt-Bundesamt sowie weitere Angaben zur
Ausrüstung mit autonomen Fahr- und Zusatzfunktio-
nen einzutragen. Abweichend von § 11 Absatz 6 der
Fahrzeug-Zulassungsverordnung genügt es, wenn die
Zulassungsbescheinigung Teil I aufbewahrt und den
berechtigten Personen auf Verlangen zur Prüfung aus-
gehändigt wird.
  (4) Für eine Umschreibung auf einen neuen Halter
nach § 13 Absatz 4 Satz 3 der Fahrzeug-Zulassungs-
verordnung oder für eine Wiederzulassung nach § 14
Absatz 2 der Fahrzeug-Zulassungsverordnung ist vom
Halter zusätzlich die Genehmigung eines festgelegten
Betriebsbereichs nach § 9 vorzulegen.
  (5) Die Verfahren nach Abschnitt 2a Unterabschnitt 3
der Fahrzeug-Zulassungsverordnung sind nicht anzu-
wenden.
   (6) Die Zulassungsbehörde hat der Behörde, die die
Genehmigung des festgelegten Betriebsbereichs erteilt
hat, unverzüglich jede Zulassung, Wiederzulassung,
Umschreibung und Außerbetriebsetzung eines betrof-
fenen Kraftfahrzeugs mitzuteilen.
   (7) Besteht für ein zugelassenes Kraftfahrzeug mit
autonomer Fahrfunktion keine Genehmigung eines
festgelegten Betriebsbereichs nach § 9, so hat der Hal-
ter unverzüglich das Fahrzeug nach Maßgabe des § 14
Absatz 1 der Fahrzeug-Zulassungsverordnung, auch in
Verbindung mit § 15g der Fahrzeug-Zulassungsverord-
nung, außer Betrieb setzen zu lassen.

                         § 12
         Anforderungen an den Hersteller
  (1) Der Hersteller eines Kraftfahrzeugs mit autono-
mer Fahrfunktion hat
1. Reparatur- und Wartungsinformationen für das
   Kraftfahrzeug nach Anlage 3 Nummer 2.3 und 2.6
   dieser Verordnung zu erstellen,
2. ein Sicherheitskonzept zur funktionalen Sicherheit
   nach Anlage 1 Nummer 7.2 zu erstellen und dabei
  a) auf Basis dieses Sicherheitskonzepts eine Ge-
     fährdungsanalyse nach Anlage 1 Nummer 7.2.1
     durchzuführen,

  b) das Sicherheitskonzept nach Anlage 3 Nummer 3

     zu dokumentieren,

  c) die Sicherheit der autonomen Fahrfunktion ent-
     sprechend dieses Sicherheitskonzepts zu über-
     prüfen und die Sicherheit gegenüber dem Kraft-
     fahrt-Bundesamt nach den Anforderungen nach
     Anlage 1 Nummer 10 nachzuweisen,

3. ein Konzept zur Sicherheit im Bereich der Informa-
   tionstechnologie nach Anlage 1 Nummer 15 zu er-
   stellen und nach Anlage 3 Nummer 4 zu dokumen-
   tieren,

4. die Durchführbarkeit einer wiederkehrenden tech-
   nischen Fahrzeugüberwachung nach Anlage 1
   Nummer 7.3 zu dieser Verordnung sicherzustellen,

5. eine funktionale Beschreibung des Kraftfahrzeugs
   mit autonomer Fahrfunktion nach Anlage 3 Num-
   mer 1 zu erstellen,

6. einen Katalog für Testszenarien nach Anlage 1

   Nummer 10 zu erstellen und

7. nach den Anforderungen an den digitalen Daten-
   speicher nach Anlage 1 Nummer 13 ein Sicherheits-
   konzept zu erstellen, das den Vorgaben der Arti-
   kel 24, 25 und 32 der Verordnung (EU) 2016/679
   entspricht und eine Datenschutzfolgeabschätzung
   nach Artikel 35 der Verordnung (EU) 2016/679 bein-
   haltet.
   (2) Der Hersteller hat die Dokumente nach Absatz 1
Nummer 2 Buchstabe b und Nummer 3 sowie das Be-
triebshandbuch nach Anlage 1 Nummer 7.1 und An-
lage 3 Nummer 2 dem Halter bei Übergabe des Kraft-
fahrzeugs mit autonomer Fahrfunktion zur Verfügung
zu stellen.
   (3) Der Hersteller eines Kraftfahrzeugs mit autono-
mer Fahrfunktion darf ein Kraftfahrzeug ohne gültige
Betriebserlaubnis nach § 2 Absatz 1 nicht in Verkehr
bringen oder veräußern.

                        § 13

           Anforderungen an den Halter
   (1) Der Halter hat zur Erfüllung der Pflichten nach
§ 1f Absatz 1 des Straßenverkehrsgesetzes während
des Betriebs des Kraftfahrzeugs mit autonomer Fahr-
funktion zu gewährleisten, dass

1. unter Zugrundelegung der vom Hersteller zur Ver-
   fügung gestellten Reparatur- und Wartungsinforma-
   tionen die Fahrzeugsysteme für die aktive und pas-
   sive Sicherheit des Kraftfahrzeugs mit autonomer
   Fahrfunktion regelmäßig überprüft werden,

2. täglich vor Betriebsbeginn eine erweiterte Abfahr-

   kontrolle nach Absatz 7 durchgeführt wird,

3. unter Zugrundelegung der vom Hersteller zur Ver-
   fügung gestellten Reparatur- und Wartungsinforma-
   tionen ab dem Tag der Zulassung zum Straßen-
   verkehr alle 90 Tage eine Gesamtprüfung nach den
   Vorgaben des Betriebshandbuchs für das Kraftfahr-
   zeug mit autonomer Fahrfunktion durchgeführt wird,

4. die Ergebnisse der Gesamtprüfungen nach Num-
   mer 3 einschließlich einer Beschreibung aller fest-
   gestellten Mängel und durchgeführter Instand-
   setzungen in einem Bericht dokumentiert und dem

   Kraftfahrt-Bundesamt sowie der zuständigen Be-

   hörde auf Verlangen unverzüglich übermittelt
   werden, sofern dies erforderlich ist
  a) bezüglich des Kraftfahrt-Bundesamts für dessen
     Aufgabenerfüllung nach § 2 Absatz 1 und § 6 Ab-
     satz 1,

  b) bezüglich der zuständigen Behörde für deren
     Aufgabenerfüllung nach § 7 Absatz 2 Satz 2 und
     § 10 Absatz 1.

  (2) Der Halter hat sicherzustellen, dass bei der
Durchführung von Maßnahmen nach Absatz 1 jede
Person geeignet im Sinne von Satz 2 ist. Die für die
Durchführung der technischen und organisatorischen
Maßnahmen verantwortlichen Personen sind geeignet,
wenn sie

1. eine Meisterprüfung im Kraftfahrzeugmechaniker-
   Handwerk erfolgreich bestanden haben; diesem
   Abschluss steht der Abschluss als Diplom-Inge-

   nieur, Diplom-Ingenieur (FH), Ingenieur (graduiert),

   Bachelor, Master oder der staatlich geprüfte Tech-
   niker der Fachrichtung Maschinenbau, Fahrzeug-
   technik, Elektrotechnik oder Luft- und Raumfahrt-
   technik/Luftfahrzeugtechnik gleich, sofern die be-
   treffende Person nachweislich im Kraftfahrzeug-
   bereich tätig ist und eine mindestens dreijährige
   Tätigkeit nachweisen kann,
2. eine Schulung in Bezug auf das Kraftfahrzeug mit
   autonomer Fahrfunktion beim Hersteller dieses
   Kraftfahrzeugs erfolgreich abgeschlossen haben,
   und
3. im Hinblick auf die Wahrnehmung der ihnen anver-
   trauten Aufgaben zuverlässig sind; zur Beurteilung
   ihrer Zuverlässigkeit sind im Rahmen des Verfah-
   rens nach den §§ 7 und 8 Absatz 2 jeweils ein Füh-
   rungszeugnis zur Vorlage bei einer Behörde sowie,
   bei Einsatz für die Durchführung von Fahrten im
   manuellen Betrieb, eine Auskunft aus dem Fahrer-
   laubnisregister vorzulegen; § 8 Absatz 3 gilt ent-
   sprechend.

Setzt der Halter verantwortliche Personen für die
Durchführung von Fahrten im manuellen Fahrbetrieb
ein, müssen diese Personen eine gültige Fahrerlaubnis
besitzen. Die Klasse der Fahrerlaubnis muss der
des Kraftfahrzeugs mit autonomer Fahrfunktion ent-
sprechen.

  (3) Der Halter muss sicherstellen, dass Anweisun-
gen zur ordnungsgemäßen Durchführung der War-
tungsarbeiten, der Gesamtprüfungen, weiterer Unter-
suchungen und Fahrten im manuellen Fahrbetrieb
vorliegen und dass diese Anweisungen befolgt werden.
Die Anweisungen sind zu dokumentieren.

   (4) Berichte über die Durchführung von Wartungs-

arbeiten, von Gesamtprüfungen und von weiteren
Untersuchungen müssen durch den Halter oder die
verantwortliche Person unverzüglich schriftlich oder
elektronisch erstellt werden. Die Berichte sind zu
unterzeichnen. Die Berichte sind zu dokumentieren
und vom Halter oder von der für die Technische
Aufsicht verantwortlichen Person sechs Monate lang
aufzubewahren und nach Ablauf dieser Frist unverzüg-
lich, bei elektronischer Speicherung automatisiert, zu
löschen.

   (5) Die Anforderungen zur Dokumentenverwaltung
für die Anweisungen nach Absatz 3 und der Berichte
nach Absatz 4 müssen dem Stand der Technik ent-
sprechen. Das Erfordernis des Stands der Technik
wird vermutet, wenn die Vorgaben der ISO 9001:2015
Qualitätsmanagementsysteme – Grundlagen und Be-
griffe erfüllt werden. Darüber hinaus muss die Doku-
mentenverwaltung den Vorgaben der Artikel 24, 25
und 32 der Verordnung (EU) 2016/679 genügen.
   (6) Soweit der Halter die Aufgaben der Technischen
Aufsicht selbst wahrnimmt, muss er gemäß den Vo-
raussetzungen nach § 14 dafür geeignet sein. Sofern
er die Aufgaben der Technischen Aufsicht nicht selbst
wahrnimmt, muss er eine nach § 14 geeignete natür-
liche Person hierfür bestellen. Der Halter hat die zur
Wahrnehmung der Pflichten der Technischen Aufsicht
notwendigen sachlichen Voraussetzungen zur Ver-
fügung zu stellen; dies erfordert insbesondere die Be-
reitstellung und Einrichtung von Räumlichkeiten sowie
informationstechnischen Systemen, die für die Wahr-
nehmung der Pflichten der Technischen Aufsicht
nach § 1f Absatz 2 des Straßenverkehrsgesetzes ge-
eignet sind.

   (7) Die erweiterte Abfahrkontrolle im Sinne des Ab-
satzes 1 Nummer 2 beginnt mit einer Probefahrt, um
die Systeme zu aktivieren. Im Anschluss an die Probe-
fahrt werden folgende Bereiche überprüft:

1. Bremsanlage,
2. Lenkanlage,

3. Lichtanlage,
4. Reifen/Räder,

5. Fahrwerk,

6. sicherheitsrelevante elektronisch geregelte Fahr-
   zeugsysteme sowie die Sensorik zur Erfassung
   externer und interner Parameter und

7. mechanische Fahrzeugsysteme für die aktive und

   passive Sicherheit.

   (8) Der Halter hat für das Kraftfahrzeug mit autono-
mer Fahrfunktion eine Hauptuntersuchung nach Maß-
gabe der Anlage VIII in Verbindung mit Anlage VIIIa der
Straßenverkehrs-Zulassungs-Ordnung zu veranlassen.
Die Frist für die Hauptuntersuchung nach § 29 der
Straßenverkehrs-Zulassungs-Ordnung beträgt sechs
Monate ab dem Zeitpunkt der Zulassung des Kraftfahr-
zeugs mit autonomer Fahrfunktion.

   (9) Der Halter darf ohne eine Genehmigung nach § 4
Absatz 6 die nachträgliche Aktivierung von automa-
tisierten oder autonomen Fahrfunktionen nicht vor-
nehmen.

                          § 14

                     Anforderungen

               an die Technische Aufsicht

   (1) Die als Technische Aufsicht eingesetzte natür-
liche Person muss für die Wahrnehmung ihrer Auf-
gaben nach § 1f Absatz 2 des Straßenverkehrsgeset-
zes geeignet sein. Sie ist geeignet, wenn sie

1. in der Fachrichtung Maschinenbau, Fahrzeugtech-
   nik, Elektrotechnik, Luft- und Raumfahrttechnik
   oder Luftfahrzeugtechnik über einen Abschluss ver-
   fügt als

   a) Diplom-Ingenieur, Diplom-Ingenieur (FH), Inge-
      nieur (graduiert),
   b) Bachelor, Master oder

   c) staatlich geprüfter Techniker,
2. eine entsprechende Schulung in Bezug auf das
   Kraftfahrzeug mit autonomer Fahrfunktion beim
   Hersteller dieses Kraftfahrzeugs erfolgreich abge-
   schlossen hat,
3. einen gültigen Führerschein besitzt, wobei die
   Klasse der Fahrerlaubnis der des Kraftfahrzeugs
   mit autonomer Fahrfunktion entsprechen muss, und
4. im Hinblick auf die Wahrnehmung der ihr anvertrau-
   ten Aufgaben nach § 1f Absatz 2 des Straßenver-
   kehrsgesetzes zuverlässig ist.

Zur Beurteilung der Zuverlässigkeit im Sinne des Sat-
zes 2 Nummer 4 sind im Rahmen des Verfahrens nach
den §§ 7 und 8 Absatz 2 jeweils ein Führungszeugnis
zur Vorlage bei einer Behörde, eine Auskunft aus dem
Fahrerlaubnisregister sowie eine Auskunft über Ein-
tragungen aus dem Fahreignungsregister vorzulegen.
Sofern in dem Fahrerlaubnisregister mehr als drei
Punkte eingetragen sind, ist die Zuverlässigkeit nicht
gegeben. § 8 Absatz 3 gilt bezüglich Satz 3 entspre-
chend.

   (2) Die als Technische Aufsicht eingesetzte natür-
liche Person darf sich mit Zustimmung des Halters
zur Erfüllung ihrer Pflichten weiterer geeigneter natür-
licher Personen bedienen, die über mindestens drei
Jahre Berufserfahrung im Bereich des Verkehrs- oder
Kraftfahrzeugwesens verfügen. Die eingesetzten natür-
lichen Personen müssen wiederkehrend, mindestens

jedoch jährlich beim Hersteller in Bezug auf den
Umgang mit dem Kraftfahrzeug sowie wesentliche Ver-
änderungen am Kraftfahrzeug oder der autonomen
Fahrfunktion geschult werden. Die Schulung ist mit
einer praktischen Prüfung einschließlich der Bewäl-

tigung simulierter Betriebsstörungen abzuschließen.

Der erfolgreiche Abschluss der Schulung von einge-
setzten natürlichen Personen ist von der Technischen
Aufsicht zu dokumentieren. Sollen die eingesetzten na-
türlichen Personen Fahrten im manuellen Fahrbetrieb
übernehmen oder Fahrmanöver freigeben, müssen
diese Personen eine gültige Fahrerlaubnis besitzen.
Die Klasse der Fahrerlaubnis muss der des Fahrzeugs
mit autonomer Fahrfunktion entsprechen.

   (3) Befindet sich das Kraftfahrzeug mit autonomer
Fahrfunktion im risikominimalen Zustand im Sinne des
§ 1d Absatz 4 des Straßenverkehrsgesetzes, hat die
als Technische Aufsicht eingesetzte natürliche Person
eine Untersuchung der Auslösung und der Notwendig-
keit des risikominimalen Zustands durchzuführen, be-
vor sie dessen Beendigung veranlassen darf. Das Er-
gebnis der Untersuchung ist zu dokumentieren. Wurde

der risikominimale Zustand durch einen Defekt am

Kraftfahrzeug ausgelöst, muss nach Erreichen des
risikominimalen Zustands die Fahraufgabe durch die
als Technische Aufsicht eingesetzte natürliche Person
unter Einhaltung der Anforderungen der Anlage 1
Nummer 4 manuell übernommen werden, bis der aus-
lösende Defekt nachhaltig beseitigt worden ist. Sofern
der risikominimale Zustand zu einer Gefährdung der
Sicherheit und Leichtigkeit des Verkehrs führt, ist

ungeachtet der Sätze 1 und 3 das Kraftfahrzeug mit
autonomer Fahrfunktion unverzüglich aus dem
Straßenraum zu entfernen. In diesen Fällen erfolgt die
Untersuchung der Technischen Aufsicht gemäß Satz 1
im Nachgang des Abtransports auf Grundlage der
gespeicherten Fahrdaten.

                          § 15

                  Datenspeicherung
  (1) Für den Betrieb eines Kraftfahrzeugs mit autono-
mer Fahrfunktion regelt Anlage 2 zu dieser Verordnung
Näheres zu den genauen Zeitpunkten der Daten-
speicherung, zu den Parametern der Datenkategorien
und zu den Datenformaten.

   (2) Die gespeicherten Daten dürfen nur durch das
Kraftfahrt-Bundesamt und die zuständige Behörde
und nur zum Zweck der Nachprüfung der Erfüllung
der Voraussetzungen der Genehmigung und der mit
der Genehmigung verbundenen Überwachungspflich-
ten erhoben, gespeichert und verwendet werden.

                          § 16
              Erprobungsgenehmigung

   (1) Kraftfahrzeuge, die zur Erprobung von Fahrzeug-
systemen oder -teilen und deren Entwicklungsstufen
für die Entwicklung automatisierter oder autonomer
Fahrfunktionen dienen, dürfen im öffentlichen Straßen-
raum nur betrieben werden, wenn für das entspre-
chende Kraftfahrzeug eine Erprobungsgenehmigung
des Kraftfahrt-Bundesamts nach § 1i des Straßenver-
kehrsgesetzes vorliegt. Die Erprobungsgenehmigung
nach Satz 1 umfasst auch die Genehmigung zur Erpro-
bung aller Teile, Systeme oder Einheiten des Kraftfahr-

zeugs. § 19 Absatz 6 der Straßenverkehrs-Zulassungs-

Ordnung ist nicht anzuwenden.

   (2) Die Erprobungsgenehmigung ist zu befristen und
darf einen Geltungszeitraum von vier Jahren im Regel-

fall nicht überschreiten. Sie ist jeweils für weitere zwei

Jahre zu verlängern, wenn die Voraussetzungen der
Genehmigungserteilung weiter fortbestehen und der
bisherige Verlauf der Erprobung einer Verlängerung
nicht entgegensteht. Sollten Dritte gegen die Erpro-
bungsgenehmigung oder deren Verlängerung Rechts-
behelfe einlegen, verlängert sich die Geltungsdauer der
Erprobungsgenehmigung um die Anzahl der Tage, an
denen der Rechtsbehelf aufschiebende Wirkung ent-
faltet.
  (3) Die Erteilung einer Erprobungsgenehmigung
setzt voraus, dass

1. für das Kraftfahrzeug eine Einzelgenehmigung oder
   eine Typgenehmigung vorliegt,

2. an dem Kraftfahrzeug nach der Erteilung der Einzel-
   genehmigung oder der Typgenehmigung Ver-
   änderungen vorgenommen worden sind, um es mit
   automatisierten oder autonomen Fahrfunktionen
   auszustatten,
3. der Halter, der die Entwicklung und Erprobung
   veranlasst, sowie die an der Entwicklung und Erpro-
   bung Beteiligten ausreichend sachkundig und zu-

  verlässig sind in Bezug auf technische Entwicklun-
  gen für den Kraftfahrzeugverkehr,

4. der Halter ein Entwicklungskonzept vorlegt, in dem

  a) die bereits vorgenommenen und noch beabsich-
     tigten Veränderungen sowie die zu erprobenden
     Fahrfunktionen hinreichend beschrieben werden,
  b) die Einhaltung des gegenwärtigen Stands der
     Technik dargelegt wird

     aa) bei automatisierten Fahrfunktionen unter
         Berücksichtigung von § 1a Absatz 2 des
         Straßenverkehrsgesetzes und
     bb) bei autonomen Fahrfunktionen unter Berück-
         sichtigung von § 1e Absatz 2 des Straßen-
         verkehrsgesetzes,

  c) die Sicherstellung der permanenten Überwa-
     chung des Betriebs dargelegt wird

     aa) bei automatisierten Fahrfunktionen durch
         einen in Bezug auf technische Entwicklungen
         für den Kraftfahrzeugverkehr zuverlässigen
         Fahrzeugführer und
     bb) bei autonomen Fahrfunktionen durch eine vor
         Ort anwesende, in Bezug auf technische Ent-
         wicklungen für den Kraftfahrzeugverkehr zu-
         verlässige Technische Aufsicht,

  d) die Bereitstellung von nicht personenbezogenen
     Daten und Ereignissen, die den technologischen
     Fortschritt der zu erprobenden Entwicklungs-
     stufe betreffen, enthalten ist; hierzu zählen ins-
     besondere
     aa) die Anzahl und die Zeiträume der Nutzung
         sowie der Aktivierung und der Deaktivierung
         der automatisierten oder autonomen Fahr-
         funktion,

     bb) die Anzahl und die Zeiträume der Freigabe

         von alternativen Fahrmanövern, Fehlerspei-

         chereinträge (Beginn und Ende) samt Soft-
         warestand,

     cc) die jeweiligen Umwelt- und Wetterbedingun-

         gen,

     dd) die Bezeichnung der aktivierten und de-
         aktivierten passiven und aktiven Sicherheits-
         systeme, deren Zustand sowie die Instanz,
         die das Sicherheitssystem ausgelöst hat,
     ee) die Fahrzeugbeschleunigung in Längs- und
         Querrichtung sowie

     ff) die Geschwindigkeit,
5. das automatisierte oder autonome Fahrzeugsystem
   zu jeder Zeit deaktivierbar und vor Ort übersteuer-
   bar ist.

   (4) Das Kraftfahrt-Bundesamt ist berechtigt, die zur
Beurteilung der Sicherheit im Straßenverkehr und des
technischen Fortschritts sowie zur evidenzbasierten
Entwicklung der Regulierung von Entwicklungsstufen
automatisierter oder autonomer Fahrfunktionen erfor-
derlichen Daten ausschließlich als nicht personenbezo-
gene Daten zu erheben, zu speichern und zu verwen-
den. Die Daten sind spätestens nach Abschluss der
Evaluierung nach § 1l Satz 1 des Straßenverkehrsge-
setzes zu löschen.
   (5) Das Kraftfahrt-Bundesamt kann zum Zweck der
Erprobung von Fahrzeugsystemen oder -teilen und
deren Entwicklungsstufen für die Entwicklung automa-
tisierter oder autonomer Fahrfunktionen Ausnahmen
genehmigen von

1. den Vorschriften der §§ 1a und 1e des Straßen-
   verkehrsgesetzes,
2. dieser Verordnung mit Ausnahme von den §§ 15
   und 16 und der Straßenverkehrs-Zulassungs-Ord-
   nung.

  (6) Die Erprobungsgenehmigung ist bei Fahrten mit-
zuführen und zuständigen Personen auf Verlangen zur
Prüfung auszuhändigen.
  (7) Ein Hinweis auf die Erprobungsgenehmigung ist
unter Angabe des Datums der Ausstellung durch das

Kraftfahrt-Bundesamt in die Zulassungsbescheinigung
Teil I einzutragen.
   (8) Die Verfahren nach Abschnitt 2a Unterabschnitt 3
der Fahrzeug-Zulassungsverordnung sowie § 11 sind
nicht anzuwenden.

                         § 17
               Ordnungswidrigkeiten

   Ordnungswidrig im Sinne des § 24 Absatz 1 des
Straßenverkehrsgesetzes handelt, wer vorsätzlich oder
fahrlässig
1. ohne Betriebserlaubnis nach § 2 Absatz 1 ein Kraft-
   fahrzeug mit autonomer Fahrfunktion betreibt,

2. entgegen § 5 Absatz 5 Nummer 2 eine Unterlage
   oder Information nicht, nicht richtig, nicht vollstän-
   dig oder nicht rechtzeitig bereitstellt,

3. entgegen § 6 Absatz 5 Nummer 2, § 7 Absatz 1 oder
   § 10 Absatz 5 Nummer 2 ein Kraftfahrzeug mit auto-
   nomer Fahrfunktion betreibt,

4. entgegen § 12 Absatz 2 ein dort genanntes Doku-
   ment oder ein Betriebshandbuch nicht, nicht richtig,
   nicht vollständig oder nicht rechtzeitig zur Ver-
   fügung stellt oder

5. entgegen § 13 Absatz 9 eine Aktivierung vornimmt.

                          § 18

               Übergangsvorschriften

   Können im Rahmen des Zulassungsverfahrens
nach § 11 in Verbindung mit § 6 Absatz 7 der Fahr-
zeug-Zulassungsverordnung und der Erteilung der Er-
probungsgenehmigung nach § 16 die für die Zulassung
vorzulegenden Fahrzeugdaten und der Hinweis auf die
Erprobungsgenehmigung nach § 16 Absatz 7 von der
zuständigen Zulassungsbehörde nicht in den Fahr-
zeugregistern gespeichert werden oder die Angaben
nach § 11 Absatz 3 und § 16 Absatz 7 nicht in die Zu-
lassungsbescheinigung Teil I eingetragen werden, sind
die jeweiligen Speicherungen und Eintragungen inner-
halb von sechs Kalendermonaten nach dem 1. Juli
2022 nachzuholen.
Anlage 1

                                               Anforderungen
                                an Kraftfahrzeuge mit autonomer Fahrfunktion

                                                      Teil 1
                                            Funktionale Anforderungen
                                  an Kraftfahrzeuge mit autonomer Fahrfunktion
Kraftfahrzeuge mit autonomer Fahrfunktion müssen die im Folgenden dargestellten funktionalen Anforderungen
erfüllen. Die geforderten Funktionen können vom Hersteller oder vom Halter oder von beiden in einer möglichen,
so genannten Testphase des Kraftfahrzeugs mit autonomer Fahrfunktion ohne Fahrgäste im festgelegten Be-
triebsbereich nachgewiesen werden.
 1. D y n a m i s c h e F a h r a u f g a b e
      Das Kraftfahrzeug muss in der Lage sein, durch geeignete Wahl von Fahrpfad und Geschwindigkeit selbst-
      ständig und stetig anpassend die Fahraufgabe in dem genehmigten festgelegten Betriebsbereich in allen
      Situationen sicher zu erfüllen. Dies beinhaltet die Ausrichtung des Fahrverlaufs am veränderlichen Umfeld
      des Kraftfahrzeugs mit autonomer Fahrfunktion und die Sicherstellung der Übereinstimmung mit gesetzlichen
      Vorgaben. Der Sicherheit aller Verkehrsteilnehmenden, aller unbeteiligten Dritten und aller Fahrzeuginsassen
      muss die höchste Priorität bei der Erfüllung der Fahraufgabe eingeräumt werden. Auf unerwartete Ereignisse,
      auch wenn diese plötzlich auftreten, muss das Kraftfahrzeug mit autonomer Fahrfunktion angemessen
      reagieren.
      Kraftfahrzeuge mit autonomer Fahrfunktion, die zur Beförderung von stehenden oder nicht angegurteten
      Fahrzeuginsassen eingesetzt werden, dürfen im Regelbetrieb eine Beschleunigung von 2,4 Meter pro
      Sekunde-Quadrat in der Ebene nicht überschreiten. In Abhängigkeit von überprüfbaren Einflussfaktoren auf
      die Gefährdung von Fahrzeuginsassen und anderen Verkehrsteilnehmenden und unbeteiligter Dritte kann es
      erforderlich sein, diese Grenze zu überschreiten. Dies kann beispielsweise der Fall sein, wenn sich nur an-
      geschnallte, nicht aber stehende Fahrzeuginsassen im Inneren des Fahrzeugs aufhalten.
      Das Kraftfahrzeug mit eingeschalteter autonomer Fahrfunktion muss zur Erfüllung der Fahraufgabe mindes-
      tens die Anforderungen erfüllen, die in den folgenden Nummern 1.1 bis 1.4 genannt sind.
      1.1   Generelle Kollisionsvermeidung
            Kollisionen mit anderen Verkehrsteilnehmenden und unbeteiligten Dritten müssen vermieden werden,
            sofern dies durch
            1. Notbremseingriffe oder
            2. andere Teilnehmende des umgebenden Verkehrs, andere unbeteiligte Dritte oder die Insassen des
               Kraftfahrzeugs mit autonomer Fahrfunktion nicht gefährdende Ausweichmanöver
            möglich ist.
            Kann eine Kollision zur Abwendung einer Gefährdung des Lebens der Insassen des Kraftfahrzeugs mit
            autonomer Fahrfunktion nur durch eine Gefährdung des Lebens anderer Teilnehmender des umgeben-
            den Verkehrs oder unbeteiligter Dritter vermieden werden (unvermeidbare alternative Gefährdung von
            Menschleben), darf der Schutz der anderen Teilnehmenden des umgebenden Verkehrs und der unbe-
            teiligten Dritten nicht nachrangig gegenüber dem Schutz der Insassen des autonom fahrenden Kraft-
            fahrzeugs erfolgen.
      1.2   Interaktion mit anderen Verkehrsteilnehmenden
            a) Vorausfahrende Verkehrsteilnehmende auf der Fahrbahn werden erkannt. Es wird jederzeit in jedem
               Geschwindigkeitsbereich und in jeder möglichen Fahrsituation ein angemessener Sicherheits-
               abstand eingehalten. Der einzuhaltende Sicherheitsabstand bestimmt sich nach § 4 der Straßenver-
               kehrs-Ordnung.
            b) Der Fahrstreifenwechsel vorausfahrender oder nachfolgender Fahrzeuge, der von einem benachbar-
               ten Fahrstreifen in den eigenen Fahrstreifen oder aus dem eigenen Fahrstreifen heraus in einen
               benachbarten Fahrstreifen erfolgt, wird erkannt und bei der Fahraufgabe entsprechend berück-
               sichtigt.
            c) Situationen, welche einen Fahrstreifenwechsel bedingen (beispielsweise anhaltende oder langsame
               Fahrzeuge auf der Fahrbahn, Ende eines Fahrstreifens), werden erkannt und geeignete Manöver zum
               Fahrstreifenwechsel werden sicher durchgeführt.
            d) Einsatzfahrzeuge werden erkannt und geeignete Fahrmanöver sicher durchgeführt.
        1.3   Planung der Fahrpfade und Geschwindigkeiten
              Bei Geschwindigkeitsanpassungen kommt es zu keiner vermeidbaren Beeinträchtigung von Insassen,
              anderen Verkehrsteilnehmenden und unbeteiligten Dritten. Es gelten folgende Anforderungen:
              a) Geschwindigkeitsbeschränkungen und Änderungen der Geschwindigkeitsbeschränkung werden er-
                 kannt und die Geschwindigkeit wird entsprechend angepasst.
              b) Besondere Anforderungen an die Geschwindigkeit werden erkannt und im Geschwindigkeits- und
                 Fahrtverlauf befolgt (beispielsweise in Bereichen vor Schulen und an Arbeitsstellen an Straßen, an
                 Bushaltestellen, Bahnübergängen, in engen Kurvenradien oder bei Gefällen, in Engstellen, in denen
                 der eigene Fahrstreifen vom Gegenverkehr mitbenutzt werden muss).
              c) Zeichen und Weisungen der Polizeibeamten gemäß § 36 der Straßenverkehrs-Ordnung, Wechsel-
                 lichtzeichen gemäß § 37 der Straßenverkehrs-Ordnung, sonstige Zeichen gemäß der §§ 39 bis 42
                 der Straßenverkehrs-Ordnung sowie Verkehrseinrichtungen gemäß § 43 der Straßenverkehrs-Ord-
                 nung werden erkannt und im Geschwindigkeits- und Fahrtverlauf berücksichtigt.
              d) Situationen, in denen die Vorfahrt anderen gewährt werden muss (beispielsweise vor Fußgänger-
                 überwegen, in Kreuzungsbereichen oder Einmündungen), werden erkannt und ohne Gefährdung
                 oder Behinderung der Vorfahrtberechtigten bewältigt. Es ist eine berechnete Zeit bis zum Aufprall
                 von mehr als drei Sekunden bezüglich des Vorfahrtberechtigen einzuhalten. Wird von diesen Werten
                 abgewichen, muss dies ausreichend begründet und auf Basis von systematischen Sicherheitsbewer-
                 tungen nach dem Stand der Technik dokumentiert werden. Das Erfordernis des Stands der Technik
                 gilt als erfüllt, wenn die Vorgaben der ISO 26262:2018-12 Straßenfahrzeuge – Funktionale Sicherheit1
                 erfüllt werden.
              e) Bauliche Straßengestaltungen mit Auswirkung auf das Verhaltensrecht (beispielsweise bis zu 5 Me-
                 ter vom Fahrbahnrand einer vorfahrtberechtigten Straße abgesetzte Radwege nach § 9 Absatz 3 der
                 Straßenverkehrs-Ordnung oder abgesenkte Bordsteine nach § 10 der Straßenverkehrs-Ordnung)
                 werden erkannt und im Geschwindigkeits- und Fahrtverlauf berücksichtigt.
              f) Arbeitsstellen an Straßen, temporär veränderte Fahrbahnverläufe oder Fahrbahnmarkierungen
                 werden erkannt und im Geschwindigkeits- und Fahrtverlauf berücksichtigt.
              g) Defizite am Zubehör, insbesondere der Verkehrseinrichtungen (zum Beispiel verschlissene, be-
                 schädigte, fehlende oder defekte temporäre oder dauerhafte Fahrbahnmarkierungen und Verkehrs-
                 zeichen, Phantommarkierungen) und der Straßenausstattung, insbesondere solcher nach vorstehen-
                 den Buchstaben a bis f werden erkannt und im Geschwindigkeits- und Fahrtverlauf berücksichtigt.
                 Dies gilt insbesondere nach Sturm- und sonstigen Witterungsereignissen.
        1.4   Reaktion auf Umweltbedingungen
              Wetter-, Umwelt- und Straßeninfrastrukturbedingungen (beispielsweise Regen, Sichtbehinderung durch
              Rauch, Schlaglöcher) werden im Geschwindigkeits- und Fahrtverlauf berücksichtigt. Fahrpfad und
              Geschwindigkeit sind – bis hin zum Stillstand des Fahrzeugs – so zu wählen, dass die in den
              Nummern 1.1 bis 1.3 gestellten Anforderungen auch bei geänderten Umweltbedingungen erfüllt
              werden.
    2. R i s i k o m i n i m a l e r Z u s t a n d
        Für Kraftfahrzeuge mit autonomer Fahrfunktion und ohne konventionelle Vorrichtungen zur Ausübung der
        Fahraufgabe gilt:
        Das Kraftfahrzeug kann nur auf Veranlassung der Technischen Aufsicht den risikominimalen Zustand ver-
        lassen.
    3. N o t f a h r f u n k t i o n
        Das Kraftfahrzeug mit autonomer Fahrfunktion muss mit einer Notfahrfunktion ausgestattet sein. Muss sich
        das Kraftfahrzeug im Falle eines Defekts am Kraftfahrzeug in den risikominimalen Zustand versetzen, muss
        dies mit der Notfahrfunktion erfolgen. Fahrten mit der Notfahrfunktion dürfen nur bei Schrittgeschwindigkeit
        und aktivierter Warnblinkanlage erfolgen. Der Übergang der autonomen Fahrfunktion aus der normalen Fahrt
        in die Fahrt mit der Notfahrfunktion ist von dieser Geschwindigkeitsbegrenzung ausgenommen, sofern ein
        Abbremsen erforderlich ist.
    4. M a n u e l l e r F a h r b e t r i e b
        Im manuellen Fahrbetrieb erfüllt eine fahrzeugführende Person die Fahraufgabe. Das Kraftfahrzeug mit auto-
        nomer Fahrfunktion muss mit Vorrichtungen ausgestattet sein, die es einer fahrzeugführenden Person er-
        möglichen, die Fahraufgabe wahrzunehmen.
1
    Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
    gesichert niedergelegt.
      Ist die Steuerung im manuellen Fahrbetrieb auf Geschwindigkeiten nicht höher als Schrittgeschwindigkeit
      begrenzt, ist es nicht erforderlich, dass die fahrzeugführende Person sich innerhalb des Kraftfahrzeugs mit
      autonomer Fahrfunktion aufhält. Die Steuerung kann in diesem Fall über eine im Nahfeld des Kraftfahrzeugs
      befindliche Fernsteuerung ausgeführt werden. Die maximale Distanz, über die eine Fernsteuerung möglich
      ist, beträgt 6 Meter, gemessen in gerader Verbindung. Die Einhaltung der maximalen Distanz ist vom Her-
      steller durch geeignete technische Mittel sicher zu stellen.
      Soll das Kraftfahrzeug mit autonomer Fahrfunktion im manuellen Fahrbetrieb mit Geschwindigkeiten höher
      als Schrittgeschwindigkeit gesteuert werden, muss es mit einem Sitzplatz für die fahrzeugführende Person
      ausgestattet sein. Der Sitzplatz ist entsprechend der geltenden Vorschriften zu gestalten.
5. D a u e r h a f t e S e l b s t ü b e r w a c h u n g
      Die zur Wahrnehmung der Fahraufgabe nötige technische Ausrüstung muss vom Kraftfahrzeug mit autono-
      mer Fahrfunktion selbstständig dauerhaft auf ihre Funktionalität hin überwacht werden. Die Überwachung ist
      so auszuführen, dass eine Beeinträchtigung der technischen Ausrüstung, die zur sicheren Teilnahme des
      Kraftfahrzeugs mit autonomer Fahrfunktion am Straßenverkehr nötig ist, in den risikominimalen Zustand führt.
      5.1   Für Kraftfahrzeuge mit autonomer Fahrfunktion und ohne konventionelle Vorrichtungen zur
            dynamischen Ausübung der Fahraufgabe gilt:
            a) Zur dauerhaften Überwachung der technischen Ausrüstung werden nicht personenbezogene tech-
               nische Daten im Kraftfahrzeug erhoben und gespeichert.
            b) Eine Beeinträchtigung der technischen Ausrüstung ist der Technischen Aufsicht unverzüglich an-
               zuzeigen.
      5.2   Für Kraftfahrzeuge mit autonomer Fahrfunktion und mit konventionellen Vorrichtungen zur
            Ausübung der Fahraufgabe gilt:
            Die autonome Fahrfunktion darf nicht erneut aktivierbar sein, solange eine Beeinträchtigung der
            technischen Ausrüstung besteht.
6. Ü b e r t r a g u n g v o n D a t e n a n d a s K r a f t f a h r z e u g
      Die zur selbstständigen Bewältigung der Fahraufgabe im autonomen Betrieb notwendigen Daten und Infor-
      mationen von externen technischen Einheiten (beispielsweise Backends oder Server eines Anbieters, externe
      Sensoren, Smartphone) müssen vom Kraftfahrzeug sicher empfangen und verwendet werden können. Daten
      externer Einheiten können im Kraftfahrzeug zur Ausführung der autonomen Fahrfunktionen verwendet
      werden. Daten und Informationen können beispielsweise bei bestimmten Anwendungsfällen über eine Weit-
      verkehrsnetz-Anbindung (WAN-Verbindung) von einer externen technischen Einheit an das Kraftfahrzeug und
      vom Kraftfahrzeug an eine technische Einheit übertragen werden. Die Übertragung solcher Daten muss ins-
      besondere den Vorgaben der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 entsprechen und nach dem
      aktuellen Stand der Technik abgesichert sein. Das Absicherungskonzept muss die in einer Bedrohungs-
      analyse identifizierten Risiken mit wirksamen Maßnahmen adressieren und eine Datenschutzfolgeabschät-
      zung nach Artikel 35 der Verordnung (EU) 2016/679 beinhalten. Zur Datenübertragung sollte eine zentrale
      sichere elektronische Steuereinheit (SECU) genutzt werden. Die SECU dient als Informationsgateway im
      Kraftfahrzeug. Die SECU kommuniziert intern an die Kommunikationsbusse des Kraftfahrzeugs und an den
      physischen On-Board-Diagnose II-Anschluss (OBD II) oder an eine proprietäre Schnittstelle eines Herstellers.
      Anforderungen an die Sicherheit im Bereich der Informationstechnik der Datenübertragung sind Teil 5 zu
      entnehmen. Die Integrität, Authentizität und Verfügbarkeit der Datenübertragung sind sicherzustellen.
      Die Kommunikation des Kraftfahrzeugs mit autonomer Fahrfunktion mit anderen Fahrzeugen oder mit Infra-
      strukturkomponenten ist zulässig. Sie muss auf der Basis einer Datenschutzfolgeabschätzung nach Artikel 35
      der Verordnung (EU) 2016/679 insbesondere den Anforderungen an die Informationstechnik nach Teil 5 und
      damit den Vorgaben der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 entsprechen. Während des
      Betriebs in einer optionalen Testphase ist die Kommunikation des Kraftfahrzeugs mit autonomer Fahrfunktion
      mit anderen Fahrzeugen und Infrastrukturkomponenten zu testen und gegebenenfalls anzupassen.
7. F u n k t i o n a l e S i c h e r h e i t u n d S i c h e r h e i t d e r F u n k t i o n
      7.1   Betriebshandbuch
            Zweck des Betriebshandbuchs ist es, mittels detaillierter Vorgaben den sicheren Betrieb des Kraftfahr-
            zeugs zu gewährleisten und der Technischen Aufsicht die richtige Reaktion auf Fehlerfälle zu ermög-
            lichen.
      7.2   Sicherheitskonzept
            In dem Sicherheitskonzept ist die Sicherheit der Fahrfunktion zu bewerten. Mit einem systematischen
            Vorgehen müssen die für die Operational Design Domain (ODD) relevanten gefährlichen Szenarien und
            Ereignisse identifiziert und in einer Risikoanalyse bewertet werden.
              Um Gefährdungen zu verhindern oder deren Risiko auf ein akzeptables Maß zu mindern, muss aus-
              gehend von erkannten Risiken für die entsprechenden Szenarien und Ereignisse ein Systemverhalten
              definiert oder müssen Systemverbesserungen umgesetzt werden.
              Die Systematik muss dem Stand der Technik entsprechen. Das Erfordernis des Stands der Technik gilt
              als erfüllt, wenn die Vorgaben der ISO/PAS 21448:2019-01 Straßenfahrzeuge – Sicherheit der be-
              absichtigten Funktion2 erfüllt werden. Die ausreichende Vollständigkeit der Szenarien wird auf Basis
              von Validierungsfahrten oder anderen Datenaufzeichnungen im Fahrbetrieb durch statistische Analysen
              belegt.
              7.2.1      Gefährdungsanalyse
                         Die Gefährdungsanalyse benennt und ordnet sicherheitskritische Anteile der autonomen Fahr-
                         funktion. Die Analyse muss aufzeigen, wie die technische Ausrüstung zur Umsetzung der auto-
                         nomen Fahrfunktion in möglichen Betriebssituationen im Fehlerfall reagiert und welchen Einfluss
                         diese Reaktionen auf die Sicherheit und Kontrollierbarkeit des Kraftfahrzeugs haben. Die Ge-
                         fährdungsanalyse schließt in jedem Fall die Sicherheit der Fahrzeuginsassen und anderer Ver-
                         kehrsteilnehmender ein. Die Gefährdungsanalyse schließt auch die Ermittlung von Situationen
                         ein, die für die technische Ausrüstung am schwersten zu bewältigen sind.
                         Die zur Erstellung der Gefährdungsanalyse genutzten Methoden müssen dem Stand der
                         Wissenschaft und Technik entsprechen. Dies wird in Bezug auf die Methoden zur Gefährdungs-
                         analyse vermutet, wenn eine Gefahren- und Risikoanalyse gemäß ISO 26262-3:2018-12
                         Straßenfahrzeuge – Funktionale Sicherheit – Teil 3: Konzeptphase oder „Hazard Identification
                         and Risk Evaluation“ gemäß ISO/PAS 21448:2019-01 durchgeführt wird.3
              7.2.2      Sicherheitsmaßnahmen
                         Das Sicherheitskonzept des Herstellers nach Nummer 7.2 muss aufzeigen, wie die technische
                         Ausrüstung nach dem Stand der Technik Gefährdungen erkennt und durch geeignete Maß-
                         nahmen vermindert oder umgeht. Mögliche Sicherheitsmaßnahmen sind insbesondere
                         a) technische Maßnahmen in der Elektrik- und Elektronikinfrastruktur, Aktivierung von Rückfall-
                            ebenen oder externe Maßnahmen (beispielsweise Rückgriff auf den Notfahrmodus, Aktivie-
                            rung eines Notfallsystems, Übersteuerungsfunktion, Überführung in den risikominimalen
                            Zustand),
                         b) organisatorische Maßnahmen (beispielsweise Eingrenzung des geeigneten Betriebsbereichs,
                            spezifische Anweisungen an die fahrzeugführende Person für den manuellen Fahrbetrieb,
                            Eingrenzung des erlaubten Passagierkreises, Anpassung der Fahrbahn oder der Beschilde-
                            rung) und
                         c) technische Maßnahmen, die sicherstellen, dass bei einem Unfallereignis die autonomen
                            Funktionen des Fahrzeugs durch die Einsatzkräfte sicher und erkennbar stillgesetzt werden
                            können, sodass selbstständige Fahrzeugaktionen blockiert und ausschließliche manuelle Be-
                            tätigungen durch Fahrzeugeinrichtungen möglich sind. Die notwendigen Maßnahmen zum
                            Stillsetzen autonomer Fahrfunktionen sind den Einsatzkräften in geeigneter Form laufend
                            bereitzustellen.
                         Die zur Entwicklung von Maßnahmen zur Minimierung oder Umgehung von Gefährdungen ver-
                         wendeten Methoden müssen dem Stand der Technik entsprechen.
                         Das Erfordernis des Stands der Technik gilt als erfüllt, wenn die Vorgaben der
                         ISO 26262-4:2018-12 Straßenfahrzeuge – Funktionale Sicherheit – Teil 4: Produktentwicklung
                         auf Systemebene oder ISO/PAS 21448:2019-014 erfüllt werden.
       7.3    Periodisch technische Fahrzeugüberwachung
              Durch eine geeignete funktionelle und konstruktive Gestaltung des Kraftfahrzeugs ist die Durchführbar-
              keit der periodischen technischen Fahrzeugüberwachung sicherzustellen (beispielsweise manueller
              Fahrbetrieb, Zugänglichkeit von Bremsen). Insbesondere die Befahrbarkeit von Bremsprüfständen,
              Lichteinstellplätzen, Hebebühnen oder Gruben und die Durchführung aller vorgeschriebenen Prüfungen
              müssen möglich sein.
    8. S e n s o r i k
       Zur technischen Umsetzung der autonomen Fahrfunktion muss eine Sensorik verwendet werden, die alle für
       die sichere Erfüllung der Fahraufgabe erforderlichen Gegenstände, Daten oder Personen im Umfeld des
       Kraftfahrzeugs erfasst und hinsichtlich der Verarbeitung personenbezogener Daten die Vorgaben der Ver-
       ordnung (EU) 2016/679, des Bundesdatenschutzgesetzes und spezialgesetzlicher datenschutzrechtlicher
2
  Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
  gesichert niedergelegt.
3
  Es wird bezüglich des Stands der Wissenschaft und Technik alternativ auf die „Hazard Identification and Risk Evaluation“ gemäß ISO/PAS
  21448:2019-01 hingewiesen. Sobald diese in deutscher Sprache vorliegt, wird ein entsprechender Hinweis im Verkehrsblatt erfolgen.
4
  Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
  gesichert niedergelegt.
       Vorschriften beachtet. Zur Erfüllung des in Satz 1 genannten Zwecks und unter Einhaltung der genannten
       Vorgaben kann die Sensorik durch externe Systeme unterstützt werden. Beeinflussen Wetter-, Umwelt- und
       Infrastrukturbedingungen die Leistungsfähigkeit der Sensorik, werden von der technischen Ausrüstung des
       Kraftfahrzeugs mit autonomer Fahrfunktion Maßnahmen eingeleitet, um die aus der verminderten Leistungs-
       fähigkeit der Sensorik resultierenden Risiken auszugleichen.
       Die Sensorik ist in das Sicherheitskonzept des Kraftfahrzeugs mit autonomer Fahrfunktion nach Nummer 7.2
       und in die permanente Systemüberwachung nach Nummer 5 einzubinden.
    9. A l t e r u n g u n d A b n u t z u n g d e s S y s t e m s
       Das Kraftfahrzeug muss die funktionalen Anforderungen auch bei Alterung und Abnutzung der relevanten
       Systemkomponenten erfüllen. Beeinflussen Alterungserscheinungen die Leistungsfähigkeit, beispielsweise
       der Sensorik, gleicht die technische Ausrüstung des Kraftfahrzeugs mit autonomer Fahrfunktion die aus der
       verminderten Leistungsfähigkeit der Sensorik resultierenden Risiken durch geeignete Maßnahmen aus.

                                                              Teil 2
                                            Test- und Validierungsmethoden
                                       für Fahrzeuge mit autonomer Fahrfunktion
Im Folgenden werden Test- und Validierungsmethoden definiert, anhand derer die Einhaltung der technischen
Anforderungen an die autonome Fahrfunktion von den für die Erteilung der Betriebserlaubnis zuständigen Stellen
überprüft werden kann. Dabei kann jede Anforderung auf ihre Einhaltung hin mittels Tests überprüft werden.
10. P r ü f u n g u n d T e s t f ä l l e
       Im Rahmen der Prüfungen zur Erlangung der Betriebserlaubnis sowie im Rahmen der Überprüfung der Ein-
       haltung der mit dieser Betriebserlaubnis verbundenen Anforderungen können Tests nach Notwendigkeit
       durchgeführt werden. Die Testfälle müssen eine ausreichende Testabdeckung für alle Szenarien, Test-
       parameter und Umwelteinflüsse bieten. Die Abdeckung ist gegenüber dem Kraftfahrt-Bundesamt oder gegen-
       über den vom Kraftfahrt-Bundesamt nach § 3 Absatz 7 beauftragten Stellen zu begründen. Diese Begründung
       muss eine Validierung oder einen geeigneten Nachweis auf Basis empirischer Datenerhebungen nicht
       personenbezogener Daten enthalten. Die Testfälle müssen geeignet sein nachzuweisen, dass das Maß an
       Sicherheit des Kraftfahrzeugs mit autonomer Fahrfunktion höher ist als das Maß an Sicherheit bei Fahr-
       zeugen, die von Personen geführt werden.
       Die Testfälle müssen geeignet sein, eine hinreichende Robustheit der technischen Ausrüstung zur Um-
       gebungswahrnehmung gegen die Störung von Eingabe-/Sensordaten und ungünstige Umweltbedingungen
       nachzuweisen.
       10.1 Künstliche Fehler und Grenzen des Betriebsbereichs
             Zum Test der Anforderungen
             a) dürfen künstlich Fehler in der technischen Ausrüstung verursacht werden,
             b) darf das Kraftfahrzeug in Umgebungen gebracht werden, welche nicht dem vorgesehenen Betriebs-
                bereich entsprechen.
       10.2 Testszenarien, Abweichungen und Bestehenskriterien
             Entsprechend des vorgesehenen Betriebsbereichs wählt das Kraftfahrt-Bundesamt Testszenarien im
             Rahmen der Prüfung aus. Die Auswahl erfolgt auf der Basis des Katalogs von Testszenarien des Her-
             stellers entsprechend § 3 Absatz 2. Um die Erfüllung der Anforderungen an das Kraftfahrzeug zu prüfen,
             müssen im Rahmen der Erteilung der Betriebserlaubnis Fahrtests im realen Straßenverkehr durchgeführt
             werden. Die Prüfung wird durch Simulationen und Durchführungen von Fahrmanövern auf einem Test-
             gelände ergänzt.
             Abhängig von den im Rahmen der Erteilung der Betriebserlaubnis durch die zuständige Behörde fest-
             gelegten Testszenarien, definieren sich die Bestehenskriterien über die nachfolgenden Werte. Weicht
             der Hersteller von diesen Werten ab, muss er dies ausreichend begründen und dokumentieren. Begrün-
             dung und Dokumentation sind nach dem Stand der Technik auszuführen. Das Erfordernis des Stands
             der Technik gilt als erfüllt, wenn die Vorgaben der ISO 26262:2018-12 Straßenfahrzeuge – Funktionale
             Sicherheit5 erfüllt werden.
             10.2.1 Bestehenskriterien aus UN-Regelung Nr. 152
                     Die Erfüllung der in Nummer 1.1 an das Kraftfahrzeug mit autonomer Fahrfunktion gestellten
                     Anforderungen hinsichtlich der Vermeidung von Kollisionen ist durch die Ableitung von Be-
                     stehenskriterien aus den Anforderungen der UN-Regelung Nr. 152 – Einheitliche Bedingungen
                     für die Genehmigung von Kraftfahrzeugen hinsichtlich des Notbremsassistenzsystems (AEBS) in
5
    Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
    gesichert niedergelegt.
       Fahrzeugen der Klassen M1 und N1 (ABl. L 360 vom 30.10.2020, S. 66) zu gewährleisten.
       Folgende Änderungen des Textes der UN-Regelung Nr. 152 sind dabei anzuwenden:
       a) Nummer 5.1.4 die Warnung an den Fahrer, ist nicht anzuwenden.
       b) Nummern 5.2.1.2 und 5.2.2.2, von der geforderten Mindestverzögerungsanforderung von
          5 Metern pro Sekunde-Quadrat muss unter Berücksichtigung der Eigenschaften des Fahr-
          zeugs im autonomen Betrieb sowie der Umgebungsbedingungen abgewichen werden.
          Beispielsweise kann bei Fahrzeugen, die während des autonomen Betriebs zum Transport
          von stehenden Fahrgästen vorgesehen sind, eine geringere Mindestverzögerung zum Schutz
          der Fahrzeuginsassen erforderlich sein.
       c) Nummer 5.2.1.4 Buchstabe a bis e (Einschränkungen der Anforderungen) sind nicht an-
          zuwenden. Neue Einschränkungen, die sich aus der Definition der ODD ergeben, sind denk-
          bar (beispielsweise aus „keine automatisierte Fahrt nachts“ ergibt sich die Einschränkung
          „bei Tageslicht“).
       d) Nummer 5.2.2.4 Buchstabe a ist wie folgt geändert anzuwenden: „Bei querenden zu Fuß
          Gehenden mit einer seitlichen Geschwindigkeitskomponente von nicht mehr als 7 km/h, bei
          querenden Rad Fahrenden mit einer seitlichen Geschwindigkeitskomponente von nicht mehr
          als 25 km/h“. Die Buchstaben b bis e sind nicht anzuwenden.
       e) Nummer 5.2.1.4 und 5.2.2.4, die Tabellen sind anhand der Geschwindigkeitsgrenzen der au-
          tomatisierten Fahrfunktion so anzuwenden, dass über den gesamten Geschwindigkeitsbe-
          reich eine relative Kollisionsgeschwindigkeit von „0“ (keine Kollision) gefordert wird.
       f) Die Nummern bezüglich Übersteuerung und Abschaltung des Notbremssystems sind nicht
          anzuwenden.
10.2.2 Verlassen des Fahrstreifens
       Das Kraftfahrzeug mit autonomer Fahrfunktion darf seinen eigenen Fahrstreifen nur in folgenden
       Fällen verlassen: Während des Manövers „Fahrstreifenwechsel“, für Manövrieren im niedrigen
       Geschwindigkeitsbereich (beispielsweise beim Einparken, im Bereich enger Kreuzungen), zum
       Ausweichen bei Hindernissen und bei entgegenkommenden Fahrzeugen, zur Kollisionsvermei-
       dung sowie um Einsatzfahrzeugen auszuweichen.
10.2.3 Sicherheitsabstand
       Vorausfahrende Fahrzeuge auf der Fahrspur werden erkannt. Es ist jederzeit, in jedem Ge-
       schwindigkeitsbereich und in jeder möglichen Fahrsituationen ein angemessener Sicherheits-
       abstand einzuhalten.
10.2.4 Fahrstreifenwechsel anderer Fahrzeuge
       Der Fahrstreifenwechsel vorausfahrender oder nachfolgender Fahrzeuge, der von einem be-
       nachbarten Fahrstreifen in den eigenen Fahrstreifen oder aus ihm heraus in einen benachbarten
       Fahrstreifen erfolgt, wird erkannt und bei der Fahraufgabe entsprechend berücksichtigt.
10.2.5 Kollisionsvermeidung mit in gleicher Richtung fahrenden Fahrzeugen
       Kollisionen mit in gleicher Richtung fahrenden, in den eigenen Fahrstreifen eindringenden Ver-
       kehrsteilnehmenden sind innerhalb der durch folgende Ungleichung bestimmten Bedingungen
       zu vermeiden. Die Ungleichung ist nur gültig für vor dem Kraftfahrzeug mit autonomer Fahrfunk-
       tion einscherende Verkehrsteilnehmende, und nur dann, wenn die einscherenden Verkehrs-
       teilnehmer mindestens 0,72 Sekunden vor dem Eindringen sichtbar waren:


       Folgend werden die Parameter der voranstehenden Ungleichung spezifiziert:

         TTCSpurwechsel   Zeit bis zum Aufprall (TTC) zum Zeit-
                          punkt des Eindringens in den Fahr-
                          streifen des Kraftfahrzeugs mit auto-
                          nomer Fahrfunktion in Sekunden. Als
                          Eindringen wird ein Überschreiten der
                          Außenkante des Fahrsteifens um mehr
                          als 30 Zentimeter gewertet.

              νrel        Relativgeschwindigkeit in Meter pro
                          Sekunde [m/s]. Positiv für Annäherung
                          des Kraftfahrzeugs mit autonomer
                          Fahrfunktion an einen einscherenden
                          Verkehrsteilnehmenden, der sich lang-
                          samer fortbewegt.
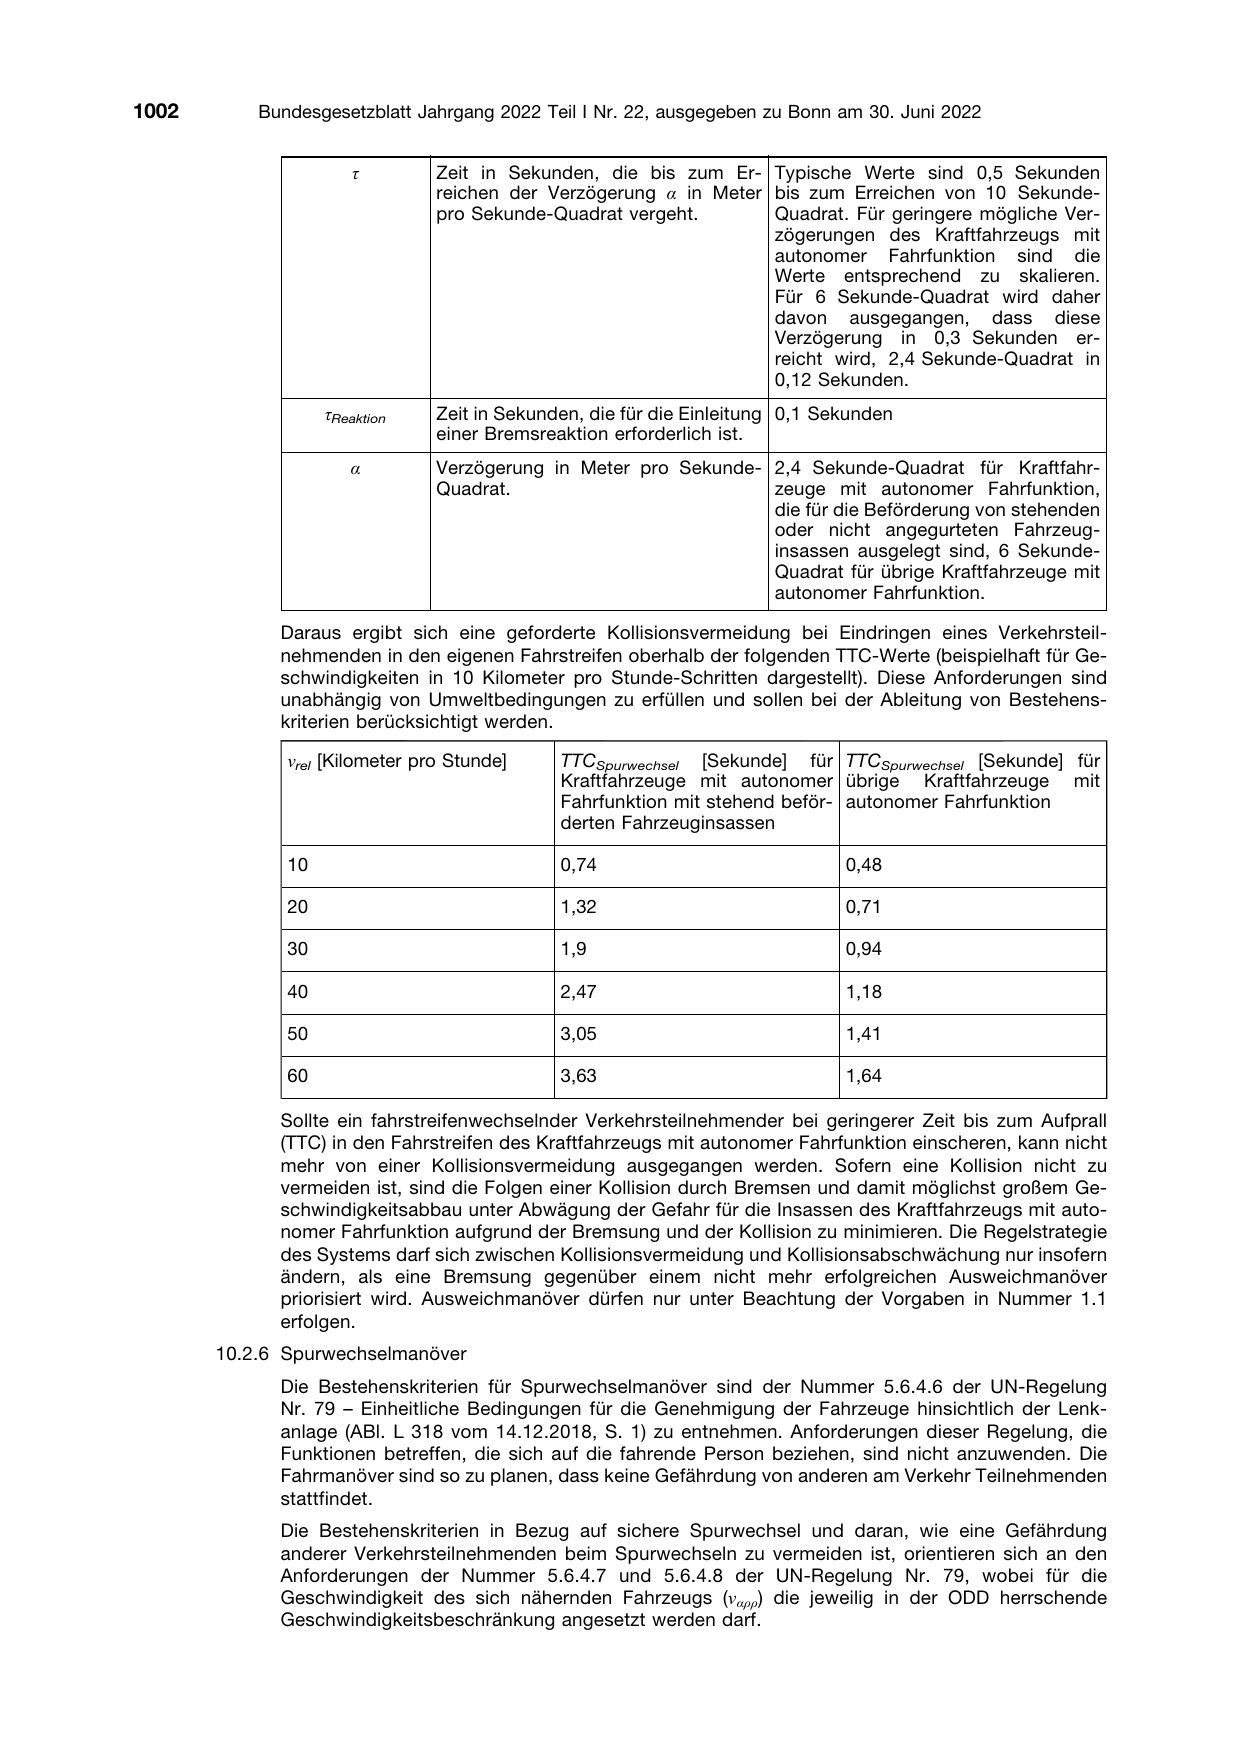
                       τ        Zeit in Sekunden, die bis zum Er- Typische Werte sind 0,5 Sekunden
                                reichen der Verzögerung α in Meter bis zum Erreichen von 10 Sekunde-
                                pro Sekunde-Quadrat vergeht.       Quadrat. Für geringere mögliche Ver-
                                                                   zögerungen des Kraftfahrzeugs mit
                                                                   autonomer Fahrfunktion sind die
                                                                   Werte entsprechend zu skalieren.
                                                                   Für 6 Sekunde-Quadrat wird daher
                                                                   davon ausgegangen, dass diese
                                                                   Verzögerung in 0,3 Sekunden er-
                                                                   reicht wird, 2,4 Sekunde-Quadrat in
                                                                   0,12 Sekunden.
                   τReaktion    Zeit in Sekunden, die für die Einleitung 0,1 Sekunden
                                einer Bremsreaktion erforderlich ist.
                      α         Verzögerung in Meter pro Sekunde- 2,4 Sekunde-Quadrat für Kraftfahr-
                                Quadrat.                          zeuge mit autonomer Fahrfunktion,
                                                                  die für die Beförderung von stehenden
                                                                  oder nicht angegurteten Fahrzeug-
                                                                  insassen ausgelegt sind, 6 Sekunde-
                                                                  Quadrat für übrige Kraftfahrzeuge mit
                                                                  autonomer Fahrfunktion.

             Daraus ergibt sich eine geforderte Kollisionsvermeidung bei Eindringen eines Verkehrsteil-
             nehmenden in den eigenen Fahrstreifen oberhalb der folgenden TTC-Werte (beispielhaft für Ge-
             schwindigkeiten in 10 Kilometer pro Stunde-Schritten dargestellt). Diese Anforderungen sind
             unabhängig von Umweltbedingungen zu erfüllen und sollen bei der Ableitung von Bestehens-
             kriterien berücksichtigt werden.

              vrel [Kilometer pro Stunde]     TTCSpurwechsel [Sekunde] für TTCSpurwechsel [Sekunde] für
                                              Kraftfahrzeuge mit autonomer übrige Kraftfahrzeuge mit
                                              Fahrfunktion mit stehend beför- autonomer Fahrfunktion
                                              derten Fahrzeuginsassen

              10                              0,74                             0,48

              20                              1,32                             0,71

              30                              1,9                              0,94

              40                              2,47                             1,18

              50                              3,05                             1,41

              60                              3,63                             1,64

             Sollte ein fahrstreifenwechselnder Verkehrsteilnehmender bei geringerer Zeit bis zum Aufprall
             (TTC) in den Fahrstreifen des Kraftfahrzeugs mit autonomer Fahrfunktion einscheren, kann nicht
             mehr von einer Kollisionsvermeidung ausgegangen werden. Sofern eine Kollision nicht zu
             vermeiden ist, sind die Folgen einer Kollision durch Bremsen und damit möglichst großem Ge-
             schwindigkeitsabbau unter Abwägung der Gefahr für die Insassen des Kraftfahrzeugs mit auto-
             nomer Fahrfunktion aufgrund der Bremsung und der Kollision zu minimieren. Die Regelstrategie
             des Systems darf sich zwischen Kollisionsvermeidung und Kollisionsabschwächung nur insofern
             ändern, als eine Bremsung gegenüber einem nicht mehr erfolgreichen Ausweichmanöver
             priorisiert wird. Ausweichmanöver dürfen nur unter Beachtung der Vorgaben in Nummer 1.1
             erfolgen.
       10.2.6 Spurwechselmanöver
             Die Bestehenskriterien für Spurwechselmanöver sind der Nummer 5.6.4.6 der UN-Regelung
             Nr. 79 – Einheitliche Bedingungen für die Genehmigung der Fahrzeuge hinsichtlich der Lenk-
             anlage (ABl. L 318 vom 14.12.2018, S. 1) zu entnehmen. Anforderungen dieser Regelung, die
             Funktionen betreffen, die sich auf die fahrende Person beziehen, sind nicht anzuwenden. Die
             Fahrmanöver sind so zu planen, dass keine Gefährdung von anderen am Verkehr Teilnehmenden
             stattfindet.
             Die Bestehenskriterien in Bezug auf sichere Spurwechsel und daran, wie eine Gefährdung
             anderer Verkehrsteilnehmenden beim Spurwechseln zu vermeiden ist, orientieren sich an den
             Anforderungen der Nummer 5.6.4.7 und 5.6.4.8 der UN-Regelung Nr. 79, wobei für die
             Geschwindigkeit des sich nähernden Fahrzeugs (vαρρ) die jeweilig in der ODD herrschende
             Geschwindigkeitsbeschränkung angesetzt werden darf.
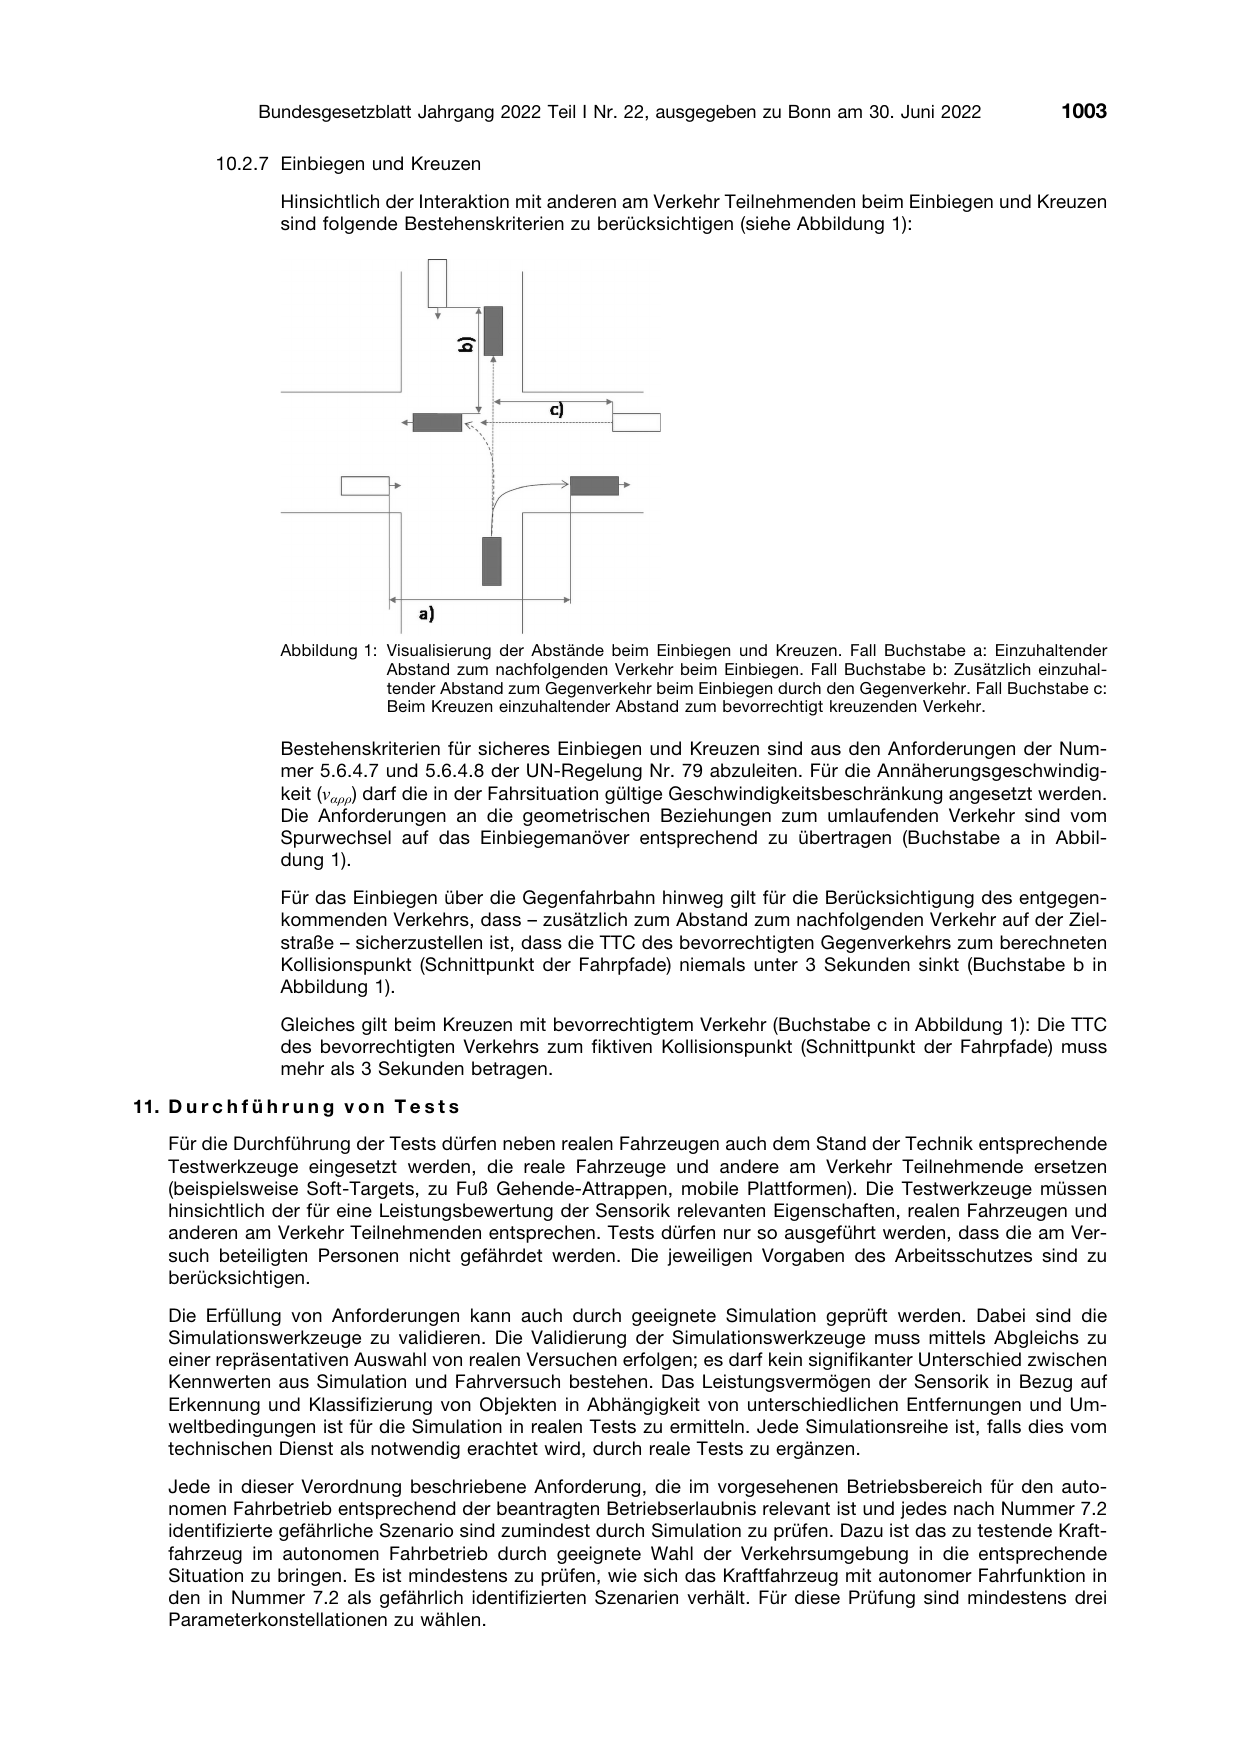
          10.2.7 Einbiegen und Kreuzen
                   Hinsichtlich der Interaktion mit anderen am Verkehr Teilnehmenden beim Einbiegen und Kreuzen
                   sind folgende Bestehenskriterien zu berücksichtigen (siehe Abbildung 1):


                   Abbildung 1: Visualisierung der Abstände beim Einbiegen und Kreuzen. Fall Buchstabe a: Einzuhaltender
                                Abstand zum nachfolgenden Verkehr beim Einbiegen. Fall Buchstabe b: Zusätzlich einzuhal-
                                tender Abstand zum Gegenverkehr beim Einbiegen durch den Gegenverkehr. Fall Buchstabe c:
                                Beim Kreuzen einzuhaltender Abstand zum bevorrechtigt kreuzenden Verkehr.

                   Bestehenskriterien für sicheres Einbiegen und Kreuzen sind aus den Anforderungen der Num-
                   mer 5.6.4.7 und 5.6.4.8 der UN-Regelung Nr. 79 abzuleiten. Für die Annäherungsgeschwindig-
                   keit (vαρρ) darf die in der Fahrsituation gültige Geschwindigkeitsbeschränkung angesetzt werden.
                   Die Anforderungen an die geometrischen Beziehungen zum umlaufenden Verkehr sind vom
                   Spurwechsel auf das Einbiegemanöver entsprechend zu übertragen (Buchstabe a in Abbil-
                   dung 1).
                   Für das Einbiegen über die Gegenfahrbahn hinweg gilt für die Berücksichtigung des entgegen-
                   kommenden Verkehrs, dass – zusätzlich zum Abstand zum nachfolgenden Verkehr auf der Ziel-
                   straße – sicherzustellen ist, dass die TTC des bevorrechtigten Gegenverkehrs zum berechneten
                   Kollisionspunkt (Schnittpunkt der Fahrpfade) niemals unter 3 Sekunden sinkt (Buchstabe b in
                   Abbildung 1).
                   Gleiches gilt beim Kreuzen mit bevorrechtigtem Verkehr (Buchstabe c in Abbildung 1): Die TTC
                   des bevorrechtigten Verkehrs zum fiktiven Kollisionspunkt (Schnittpunkt der Fahrpfade) muss
                   mehr als 3 Sekunden betragen.
11. D u r c h f ü h r u n g v o n T e s t s
    Für die Durchführung der Tests dürfen neben realen Fahrzeugen auch dem Stand der Technik entsprechende
    Testwerkzeuge eingesetzt werden, die reale Fahrzeuge und andere am Verkehr Teilnehmende ersetzen
    (beispielsweise Soft-Targets, zu Fuß Gehende-Attrappen, mobile Plattformen). Die Testwerkzeuge müssen
    hinsichtlich der für eine Leistungsbewertung der Sensorik relevanten Eigenschaften, realen Fahrzeugen und
    anderen am Verkehr Teilnehmenden entsprechen. Tests dürfen nur so ausgeführt werden, dass die am Ver-
    such beteiligten Personen nicht gefährdet werden. Die jeweiligen Vorgaben des Arbeitsschutzes sind zu
    berücksichtigen.
    Die Erfüllung von Anforderungen kann auch durch geeignete Simulation geprüft werden. Dabei sind die
    Simulationswerkzeuge zu validieren. Die Validierung der Simulationswerkzeuge muss mittels Abgleichs zu
    einer repräsentativen Auswahl von realen Versuchen erfolgen; es darf kein signifikanter Unterschied zwischen
    Kennwerten aus Simulation und Fahrversuch bestehen. Das Leistungsvermögen der Sensorik in Bezug auf
    Erkennung und Klassifizierung von Objekten in Abhängigkeit von unterschiedlichen Entfernungen und Um-
    weltbedingungen ist für die Simulation in realen Tests zu ermitteln. Jede Simulationsreihe ist, falls dies vom
    technischen Dienst als notwendig erachtet wird, durch reale Tests zu ergänzen.
    Jede in dieser Verordnung beschriebene Anforderung, die im vorgesehenen Betriebsbereich für den auto-
    nomen Fahrbetrieb entsprechend der beantragten Betriebserlaubnis relevant ist und jedes nach Nummer 7.2
    identifizierte gefährliche Szenario sind zumindest durch Simulation zu prüfen. Dazu ist das zu testende Kraft-
    fahrzeug im autonomen Fahrbetrieb durch geeignete Wahl der Verkehrsumgebung in die entsprechende
    Situation zu bringen. Es ist mindestens zu prüfen, wie sich das Kraftfahrzeug mit autonomer Fahrfunktion in
    den in Nummer 7.2 als gefährlich identifizierten Szenarien verhält. Für diese Prüfung sind mindestens drei
    Parameterkonstellationen zu wählen.
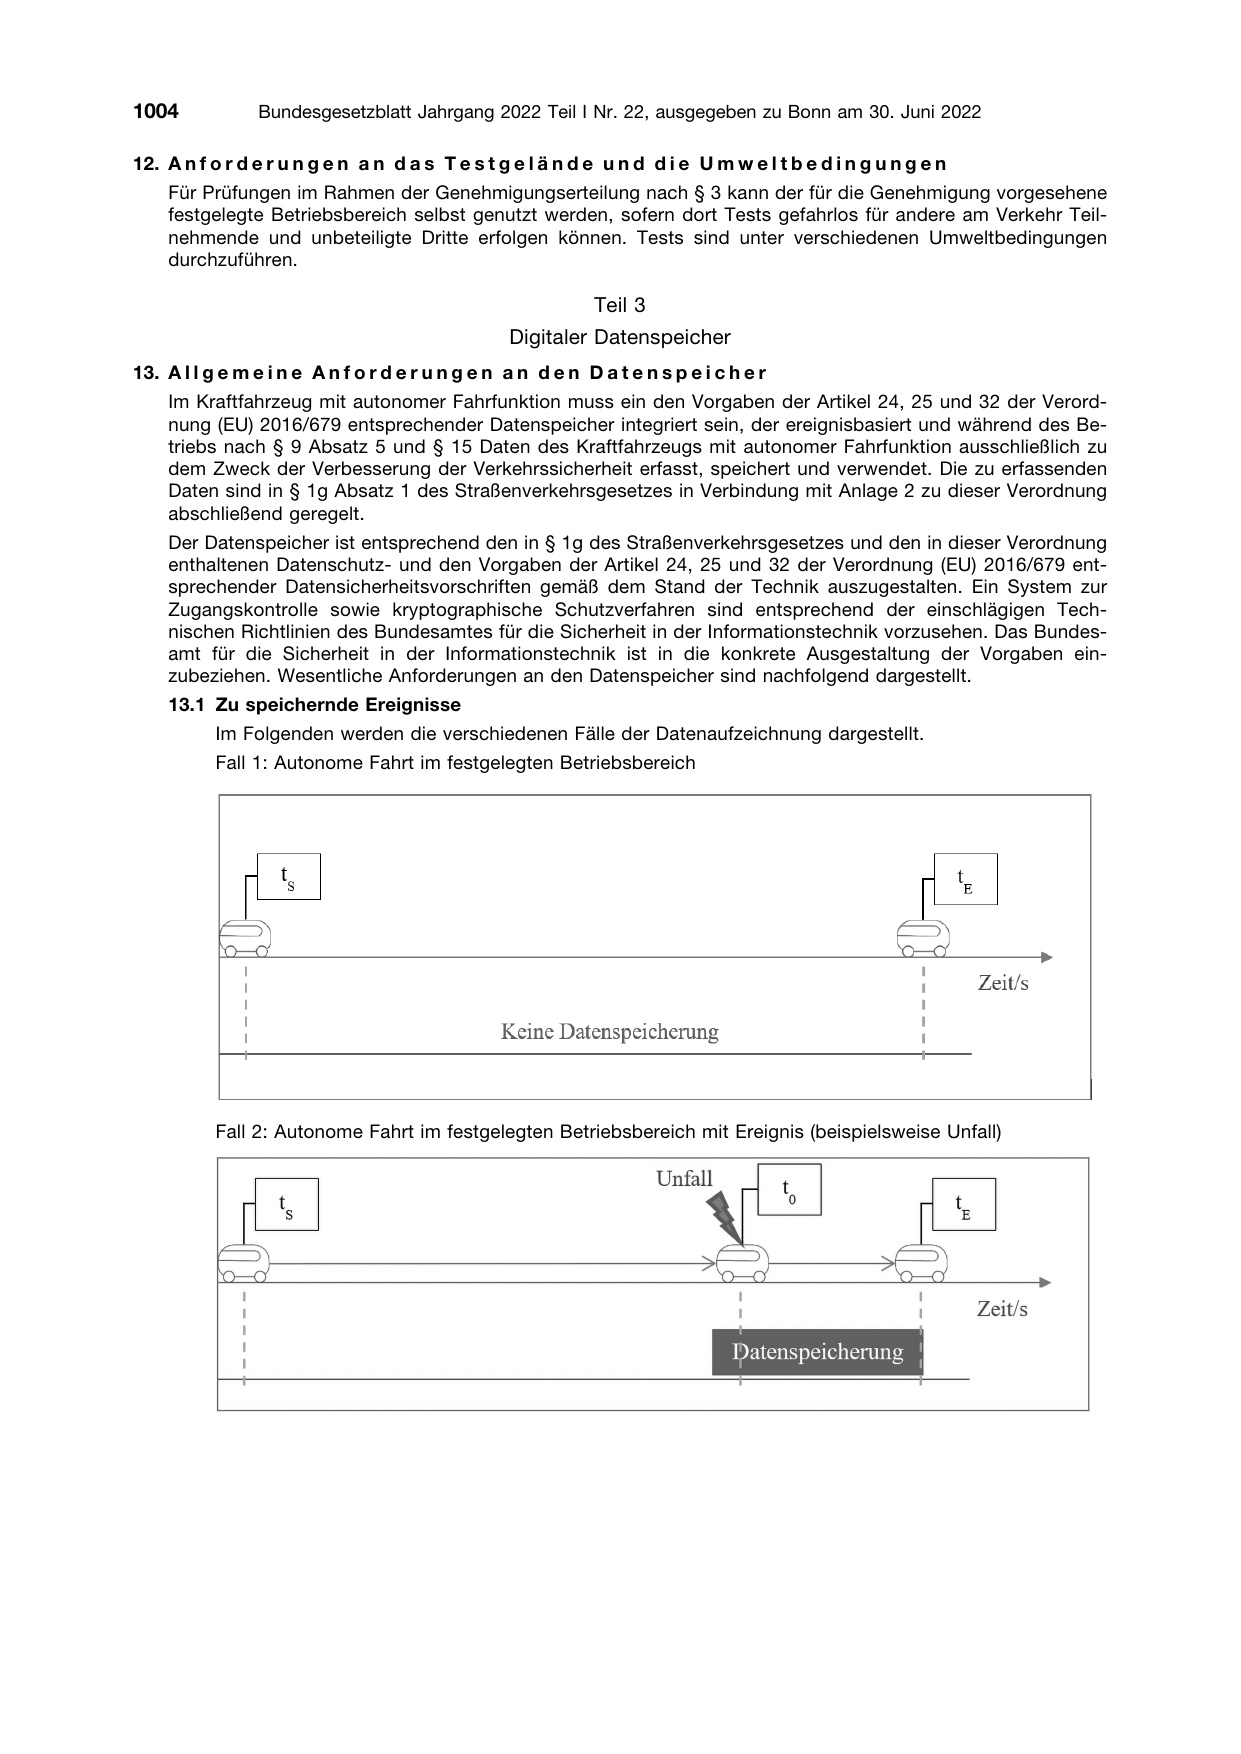
12. A n f o r d e r u n g e n a n d a s T e s t g e l ä n d e u n d d i e U m w e l t b e d i n g u n g e n
    Für Prüfungen im Rahmen der Genehmigungserteilung nach § 3 kann der für die Genehmigung vorgesehene
    festgelegte Betriebsbereich selbst genutzt werden, sofern dort Tests gefahrlos für andere am Verkehr Teil-
    nehmende und unbeteiligte Dritte erfolgen können. Tests sind unter verschiedenen Umweltbedingungen
    durchzuführen.

                                                             Teil 3
                                                  Digitaler Datenspeicher
13. A l l g e m e i n e A n f o r d e r u n g e n a n d e n D a t e n s p e i c h e r
    Im Kraftfahrzeug mit autonomer Fahrfunktion muss ein den Vorgaben der Artikel 24, 25 und 32 der Verord-
    nung (EU) 2016/679 entsprechender Datenspeicher integriert sein, der ereignisbasiert und während des Be-
    triebs nach § 9 Absatz 5 und § 15 Daten des Kraftfahrzeugs mit autonomer Fahrfunktion ausschließlich zu
    dem Zweck der Verbesserung der Verkehrssicherheit erfasst, speichert und verwendet. Die zu erfassenden
    Daten sind in § 1g Absatz 1 des Straßenverkehrsgesetzes in Verbindung mit Anlage 2 zu dieser Verordnung
    abschließend geregelt.
    Der Datenspeicher ist entsprechend den in § 1g des Straßenverkehrsgesetzes und den in dieser Verordnung
    enthaltenen Datenschutz- und den Vorgaben der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 ent-
    sprechender Datensicherheitsvorschriften gemäß dem Stand der Technik auszugestalten. Ein System zur
    Zugangskontrolle sowie kryptographische Schutzverfahren sind entsprechend der einschlägigen Tech-
    nischen Richtlinien des Bundesamtes für die Sicherheit in der Informationstechnik vorzusehen. Das Bundes-
    amt für die Sicherheit in der Informationstechnik ist in die konkrete Ausgestaltung der Vorgaben ein-
    zubeziehen. Wesentliche Anforderungen an den Datenspeicher sind nachfolgend dargestellt.
    13.1 Zu speichernde Ereignisse
           Im Folgenden werden die verschiedenen Fälle der Datenaufzeichnung dargestellt.
           Fall 1: Autonome Fahrt im festgelegten Betriebsbereich


           Fall 2: Autonome Fahrt im festgelegten Betriebsbereich mit Ereignis (beispielsweise Unfall)
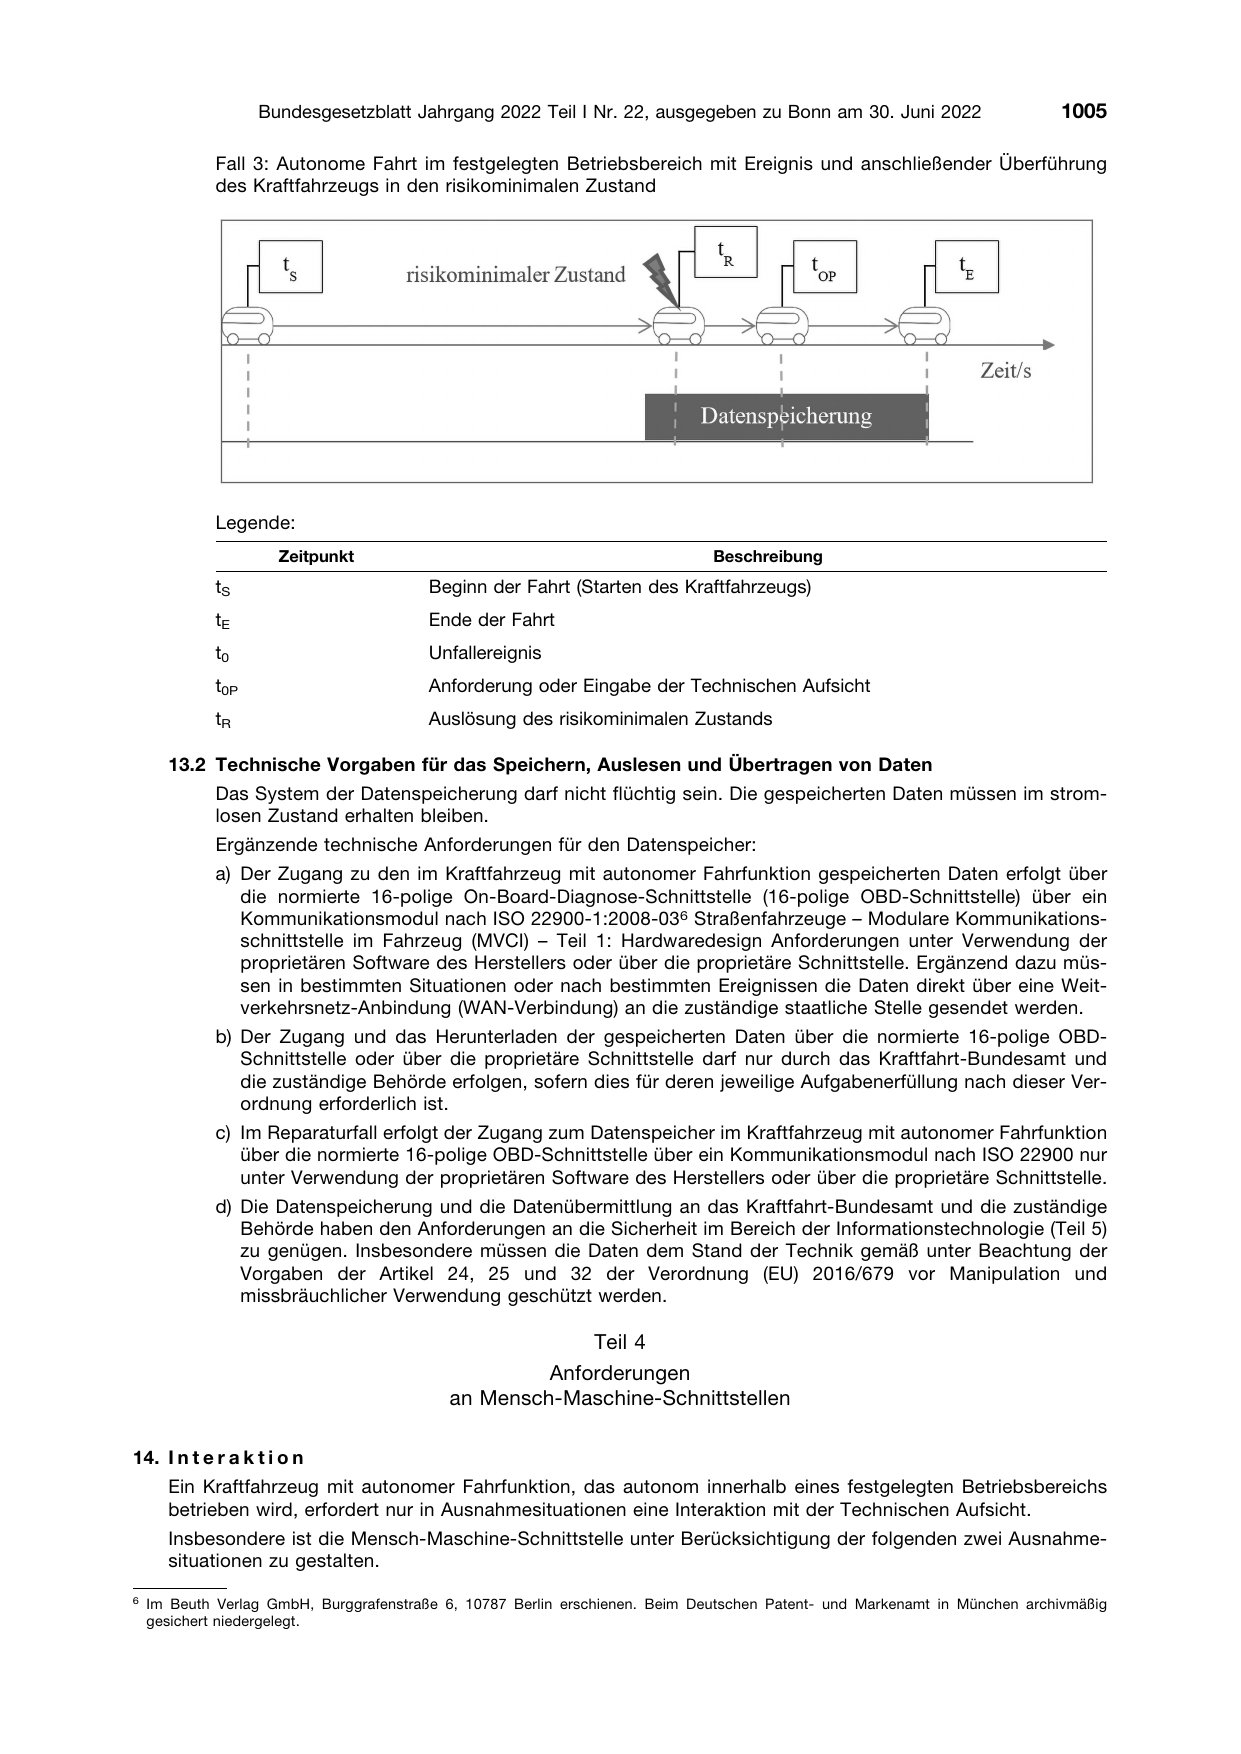
             Fall 3: Autonome Fahrt im festgelegten Betriebsbereich mit Ereignis und anschließender Überführung
             des Kraftfahrzeugs in den risikominimalen Zustand


             Legende:
                     Zeitpunkt                                                Beschreibung
             tS                          Beginn der Fahrt (Starten des Kraftfahrzeugs)
             tE                          Ende der Fahrt
             t0                          Unfallereignis
             t0P                         Anforderung oder Eingabe der Technischen Aufsicht
             tR                          Auslösung des risikominimalen Zustands

      13.2 Technische Vorgaben für das Speichern, Auslesen und Übertragen von Daten
             Das System der Datenspeicherung darf nicht flüchtig sein. Die gespeicherten Daten müssen im strom-
             losen Zustand erhalten bleiben.
             Ergänzende technische Anforderungen für den Datenspeicher:
             a) Der Zugang zu den im Kraftfahrzeug mit autonomer Fahrfunktion gespeicherten Daten erfolgt über
                die normierte 16-polige On-Board-Diagnose-Schnittstelle (16-polige OBD-Schnittstelle) über ein
                Kommunikationsmodul nach ISO 22900-1:2008-036 Straßenfahrzeuge – Modulare Kommunikations-
                schnittstelle im Fahrzeug (MVCI) – Teil 1: Hardwaredesign Anforderungen unter Verwendung der
                proprietären Software des Herstellers oder über die proprietäre Schnittstelle. Ergänzend dazu müs-
                sen in bestimmten Situationen oder nach bestimmten Ereignissen die Daten direkt über eine Weit-
                verkehrsnetz-Anbindung (WAN-Verbindung) an die zuständige staatliche Stelle gesendet werden.
             b) Der Zugang und das Herunterladen der gespeicherten Daten über die normierte 16-polige OBD-
                Schnittstelle oder über die proprietäre Schnittstelle darf nur durch das Kraftfahrt-Bundesamt und
                die zuständige Behörde erfolgen, sofern dies für deren jeweilige Aufgabenerfüllung nach dieser Ver-
                ordnung erforderlich ist.
             c) Im Reparaturfall erfolgt der Zugang zum Datenspeicher im Kraftfahrzeug mit autonomer Fahrfunktion
                über die normierte 16-polige OBD-Schnittstelle über ein Kommunikationsmodul nach ISO 22900 nur
                unter Verwendung der proprietären Software des Herstellers oder über die proprietäre Schnittstelle.
             d) Die Datenspeicherung und die Datenübermittlung an das Kraftfahrt-Bundesamt und die zuständige
                Behörde haben den Anforderungen an die Sicherheit im Bereich der Informationstechnologie (Teil 5)
                zu genügen. Insbesondere müssen die Daten dem Stand der Technik gemäß unter Beachtung der
                Vorgaben der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 vor Manipulation und
                missbräuchlicher Verwendung geschützt werden.

                                                              Teil 4
                                                    Anforderungen
                                           an Mensch-Maschine-Schnittstellen

14. I n t e r a k t i o n
      Ein Kraftfahrzeug mit autonomer Fahrfunktion, das autonom innerhalb eines festgelegten Betriebsbereichs
      betrieben wird, erfordert nur in Ausnahmesituationen eine Interaktion mit der Technischen Aufsicht.
      Insbesondere ist die Mensch-Maschine-Schnittstelle unter Berücksichtigung der folgenden zwei Ausnahme-
      situationen zu gestalten.
6
    Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
    gesichert niedergelegt.
       14.1 Die Technische Aufsicht erteilt eine Fahrmanöverfreigabe an das Kraftfahrzeug mit autonomer
            Fahrfunktion
             Die technische Ausrüstung versetzt das Kraftfahrzeug in den risikominimalen Zustand, da die Fort-
             setzung der Fahrt aufgrund einer Verkehrssituation nicht fortgesetzt werden kann. Das Verlassen des
             risikominimalen Zustands erfolgt mit Unterstützung der Technischen Aufsicht. Folgendes ist hierbei zu
             beachten:
             a) Die autonome Fahrfunktion kann initial der Technischen Aufsicht mögliche Fahrmanöver zur Fort-
                setzung der Fahrt vorschlagen und ausreichend Daten zur Beurteilung der Situation liefern.
             b) Wird durch die Technische Aufsicht ein Fahrmanöver vorgegeben, so muss dieses durch die auto-
                nome Fahrfunktion validiert werden.
             Unabhängig von den Buchstaben a und b darf das Fahrmanöver nicht ausgeführt werden, wenn daraus
             eine Gefährdung der am Verkehr Teilnehmenden und unbeteiligter Dritter resultieren würde. Die sichere
             Ausführung oder Nichtausführung solcher Fahrmanöver obliegt weiterhin der autonomen Fahrfunktion
             mit systemseitiger Auswertung der aktuellen Verkehrssituation vor Ort.
       14.2 Übernahme der Fahraufgabe durch manuelle Steuerung außerhalb des festgelegten Betriebs-
            bereichs
             Erreicht die autonome Fahrt die Grenzen des festgelegten Betriebsbereichs, muss das Kraftfahrzeug
             durch die autonome Funktion in den risikominimalen Zustand versetzt werden. Wird die Fahrt außerhalb
             der Grenzen des festgelegten Betriebsbereichs durch eine fahrzeugführende Person fortgesetzt, ist die
             fahrzeugführende Person mittels eines geeigneten Interaktionskonzepts zur Aktivität aufzufordern.
             Sofern das Stehenbleiben des Kraftfahrzeugs mit autonomer Fahrfunktion den umlaufenden Verkehr
             oder Dritte behindern würde, ist die Aufforderung durch einen entsprechenden Hinweis zu ergänzen.
             Die Aufforderung ist in ihrer Intensität fortlaufend zu steigern. Die Aufforderung kann beispielsweise
             durch Signaltöne in zunehmender Lautstärke oder durch Vibrationen mit zunehmender Intensität er-
             folgen.

                                                                   Teil 5
                                                     Anforderungen
                                an die Sicherheit im Bereich der Informationstechnologie
15. S i c h e r h e i t i n d e r I n f o r m a t i o n s t e c h n o l o g i e
       Die vom Hersteller zu erfüllenden Anforderungen bezüglich der Sicherheit im Bereich der Informations-
       technologie sind den Anforderungen der jeweils geltenden Fassung der UN-Regelung Nr. 155 – Einheitliche
       Bedingungen für die Genehmigung von Fahrzeugen hinsichtlich der Cybersicherheit und des Cybersicher-
       heitsmanagementsystems (ABl. L 83 vom 9.3.2021, S. 30) mit Maßgabe des Folgenden zu entnehmen: Die
       Anforderungen der Nummern 1, 3, 4, 5.3.1 bis 5.3.5 entfallen. Das Sicherheitskonzept muss den Vorgaben
       der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 entsprechen und eine Datenschutzfolgeabschätzung
       nach Artikel 35 der Verordnung (EU) 2016/679 beinhalten.
16. S i c h e r h e i t d e r F u n k v e r b i n d u n g e n
       Die Verbindungen sind so auszuführen, dass der Schutz gegen einen unerlaubten Zugriff auf die Verbindun-
       gen die Vorgaben der Artikel 24, 25 und 32 der Verordnung (EU) 2016/679 umsetzt. Der Aufbau der Ver-
       bindung und die Datenübertragung sind nach dem Stand der Technik mit der Nutzung offener und etablierter
       Standards zu sichern und zu verschlüsseln (beispielsweise mit TLS 1.3 wie in der Technische Richtlinie
       TR-02102-2 Kryptographische Verfahren: Empfehlungen und Schlüssellängen, herausgegeben vom Bundes-
       amt für Sicherheit in der Informationstechnik im Januar 2020 und auf der Internetseite des Bundesamt für
       Sicherheit in der Informationstechnik veröffentlicht7).


7
    Zu beziehen über das Bundesamt für Sicherheit in der Informationstechnik, Postfach 200363, 53133 Bonn; dort archivmäßig gesichert, ferner
    zum Zeitpunkt des Inkrafttretens dieser Verordnung abrufbar:
    https://www.bsi.bund.de/SharedDocs/Downloads/DE/BSI/Publikationen/TechnischeRichtlinien/TR02102/BSI-TR-02102-2.pdf;jsessionid=
    55C61697617F17382A64C6612D32125B.internet082?__blob=publicationFile&v=1
                                                          Anlage 2

Datenspeicherung
Während des Betriebs sind bei den in § 1g Absatz 2 des Straßenverkehrsgesetzes genannten Anlässen im Kraft-
fahrzeug mit autonomer Fahrfunktion folgende Daten zu erfassen.

                 Daten
 1. Fahrzeugidentifizierungsnummer

 2. Positionsdaten

 3. Anzahl und Zeiten der Nutzung so-
    wie der Aktivierung/Deaktivierung
    der autonomen Funktion
 4. Anzahl und Zeit der Freigabe von
    alternativen Fahrmanöver
 5. Systemüberwachungsdaten (Beginn/
    Ende) samt Softwarestand
 6. Umwelt- und Wetterbedingungen

 7. Vernetzung

 8. Name der aktivierten/deaktivierten
    passiven und aktiven Sicherheits-
    systeme, Zustand, auslösende In-
    stanz (System oder extern)
 9. Fahrzeugbeschleunigung in Längs-
    und Querrichtung
10. Geschwindigkeit
11. Status der lichttechnischen Einrich-
    tungen

12. Spannungsversorgung des auto-
    nomen Kraftfahrzeugs
13. Von extern an das Fahrzeug ge-
    sendete Befehle und Informationen

                         Beispiel Dateiformat
Alphanummerische Zeichen
[A-Z; 0-9]
Beispiel: AAAAAA654398GFRDE
Breiten- und Längengrad
[±ddd.ddddd, Angabe in ± Graden (°) und Dezimalgraden, 5 Nach-
kommastellen]
Höhenangaben in Meter
Ausgabe im Globalen Positionsbestimmungssystem – Austauschformat
als Abfolge von Punkten, in denen eine Änderung der Fortbewegungs-
richtung erfolgt; Angabe des (Karten-)Bezugssystems.
Datum (Jahr:Monat:Tag), Zeit (Stunde:Minute:Sekunde),
Beispiel: 2019-07-16, 05:25:12

Anzahl, Einzelzeiten (Stunde:Minute:Sekunde)

Alphanummerische Zeichen [A-Z; 0-9] samt Erklärung
Beispiel: P0601 Motorsteuergerät – Speicher Prüfsummenfehler
Temperatur/°C, Helligkeit/Beleuchtungsstärke/lux,
Stellung des Scheibenwischers an/aus
Vernetzungsparameter wie beispielsweise Übertragungslatenz und
verfügbare Bandbreite
Name des Systems, Zustand, Instanz
Beispiel: Notbremssystem, aktiv, Systemfunktionsfähigkeit

Nummerische Werte in Meter pro Sekunde zum Quadrat

Nummerischer Wert in Meter pro Sekunde
Beispiel:
Blinken an/aus
Tagfahrlicht an/aus
Nummerischer Wert in Volt

Gesendetes Format der Befehle sowie Metadaten zu Informationen:
Dateigröße, Dateiformat, Quelle, Ziel, Übertragungszeit
Anlage 3


                                      Dokumentationspflichten des Herstellers
1. Funktionale Beschreibung

      Ziel der funktionalen Beschreibung ist es, die technischen Grundlagen der Funktionen des Kraftfahrzeugs und
      die nötigen Bedingungen des sicheren Betriebs sowie die Umsetzung der Vorgaben des Datenschutzes und
      der Datensicherheit darzulegen. Die Systematik der funktionalen Beschreibung muss dem Stand der Technik
      entsprechen. Dies gilt als erfüllt, wenn die Vorgaben der ISO 26262-3:2018-12 Straßenfahrzeuge – Funktionale
      Sicherheit – Teil 3: Konzeptphase8 eingehalten werden. Die funktionale Beschreibung muss die folgenden
      Themen behandeln:

      1.1 Betriebsbereich des Kraftahrzeugs mit autonomer Fahrfunktion (zum Beispiel Personenbeförderung im
          Verkehr zwischen festgelegten Stationen),

      1.2 Technische Beschreibung (Blockschaltbilder, Schnittstellen zu anderen Fahrzeugsystemen),

      1.3 Beschreibung der geforderten Funktionen des Kraftfahrzeugs und der Systemzustände (zum Beispiel
          Fahrt mit aktivierter autonomer Funktion, sonstige Fahrmodi, risikominimaler Zustand),

      1.4 Zum reibungslosen Betrieb nötige Umweltbedingungen (zum Beispiel Sichtbedingungen, Wetterbedingun-
          gen, Fahrbahnzustand),

      1.5 Normative oder prozedurale Anforderungen an den Betrieb (zum Beispiel Arbeits- und Gesundheitsschutz,
          interne Freigabeprozesse, digitales Rollen- und Rechtekonzept),

      1.6 Systematik der Interaktion mit anderen Verkehrsteilnehmenden (zum Beispiel Reaktion auf nicht ein-
          deutiges Verhalten, Warnzeichen, Handzeichen),

      1.7 Anforderungen an die Verkehrsinfrastruktur zum reibungslosen Betrieb (zum Beispiel Funksignale von
          Schildern oder Ampeln) und

      1.8 Umsetzung und Gewährleistung der Vorgaben zum Datenschutz und der Datensicherheit.

2. Betriebshandbuch

      Mit dem Ziel, den sicheren Betrieb des Kraftfahrzeugs mit autonomer Fahrfunktion zu gewährleisten, soll das
      Betriebshandbuch die Bedienung, Wartung, Gesamtprüfung, Diagnose des Kraftfahrzeugs und die dem
      Datenschutz und der Datensicherheit dienenden Parameter detailliert darstellen. Zum Inhalt des Betriebshand-
      buches gehören mindestens folgende Punkte:

      2.1 Ein Rollen-Rechte-Pflichten-Konzept für die zum Betrieb nötigen Tätigkeiten,

      2.2 Definition der erforderlichen Kompetenzen zur Ausübung der zum Betrieb nötigen Tätigkeiten,

      2.3 Umfang, Ablauf, Zeitpunkte und Intervalle von Wartungsmaßnahmen,

      2.4 Sicherheitshinweise im Sinne der Beachtung von Grenzwerten für die technischen Funktionen,

      2.5 Entstörungs- oder Sicherheitsmaßnahmen, die im Falle einer Störung des Betriebs zu ergreifen sind,

      2.6 Dokumente für Wartungs- und Reparaturmaßnahmen inklusive der nötigen Vorlagen,

      2.7 Darstellung der dem Datenschutz und der Datensicherheit dienenden Funktionalitäten.

3. Sicherheitskonzept

      Die Dokumentation des Sicherheitskonzepts nach Anlage 1 Nummer 7.2 soll die Prüfung der funktionalen
      Sicherheit ermöglichen.

4. Sicherheit im Bereich der Informationstechnologie

      Die Dokumentation muss die Prüfung der Sicherheit im Bereich der Informationstechnologie ermöglichen und
      eine detaillierte Beschreibung in Bezug auf die Gewährleistung des Datenschutzes und der Datensicherheit
      enthalten, insbesondere hinsichtlich der Beachtung der Vorgaben der Artikel 24, 25 und 32 der Verordnung
      (EU) 2016/679.
8
    Im Beuth Verlag GmbH, Burggrafenstraße 6, 10787 Berlin erschienen. Beim Deutschen Patent- und Markenamt in München archivmäßig
    gesichert niedergelegt.
                                                    Artikel 2
                                            Änderung der
                           Gebührenordnung für Maßnahmen im Straßenverkehr
   Die Gebührenordnung für Maßnahmen im Straßenverkehr vom 25. Januar 2011 (BGBl. I S. 98), die zuletzt durch
Artikel 6 der Verordnung vom 18. März 2022 (BGBl. I S. 498) geändert worden ist, wird wie folgt geändert:
1. § 2 Absatz 1 wird wie folgt geändert:
  a) In Nummer 11 wird der Punkt durch ein Komma ersetzt.
  b) Folgende Nummern 12 und 13 werden angefügt:
     „12. die Kosten eines amtlich anerkannten Sachverständigen für den Kraftfahrzeugverkehr, eines tech-
          nischen Dienstes mit Gesamtfahrzeugbefugnissen der jeweiligen Fahrzeugklassen oder einer anderen
          vom Kraftfahrt-Bundesamt beauftragten Stelle für die Begutachtung eines Kraftfahrzeugs mit auto-
          matisierter oder autonomer Fahrfunktion einschließlich der Bewertung der informationstechnischen
          Sicherheit von Fahrzeugen und Fahrzeugteilen,
     13. die Kosten eines von der zuständigen Behörde beauftragten Gutachtens gemäß § 9 Absatz 3 Satz 1
         der Autonome-Fahrzeuge-Genehmigungs-und-Betriebs-Verordnung.“
2. Die Anlage wird wie folgt geändert:
  a) Nach der Gebührennummer 111.2.1 werden die folgenden Gebührennummern 111.3 bis 111.7 eingefügt:

     Gebühren-                                                                                     Gebühr
      Nummer                                     Gegenstand                                         Euro

     „111.3            einer Betriebserlaubnis für Kraftfahrzeuge mit autonomer Fahr-     8 925,00 bis 89 240,00
                       funktion
     111.4             einer Erprobungsgenehmigung für Kraftfahrzeuge mit autonomer       8 925,00 bis 89 240,00
                       Fahrfunktion
     111.5             einer Genehmigung einer nachträglichen Aktivierung einer auto-        49,00 bis      129,00
                       nomen Fahrfunktion in bereits zugelassenen Kraftfahrzeugen
                       nach Personal- und Sachaufwand je Stunde und Person
     111.6             einer Genehmigung einer nachträglichen Aktivierung einer auto-        49,00 bis      129,00
                       matisierten Fahrfunktion in bereits zugelassenen Kraftfahrzeugen
                       nach Personal- und Sachaufwand je Stunde und Person
     111.7             einer Erprobungsgenehmigung für automatisierte Fahrfunktionen         49,00 bis 129,00“.
                       nach Personal- und Sachaufwand je Stunde und Person

  b) Nach der Gebührennummer 112.3 werden die folgenden Gebührennummern 112.4 bis 112.8 eingefügt:

     Gebühren-                                                                                     Gebühr
      Nummer                                     Gegenstand                                         Euro

     „112.4            zur Betriebserlaubnis für Kraftfahrzeuge mit autonomer Fahrfunk-   4 462,50 bis 44 620,00
                       tion
     112.5             zur Erprobungsgenehmigung für Kraftfahrzeuge mit autonomer         4 462,50 bis 44 620,00
                       Fahrfunktion
     112.6             einer Genehmigung einer nachträglichen Aktivierung einer auto-        49,00 bis      129,00
                       nomen Fahrfunktion in bereits zugelassenen Kraftfahrzeugen
                       nach Personal- und Sachaufwand je Stunde und Person
     112.7             einer Genehmigung einer nachträglichen Aktivierung einer auto-        49,00 bis      129,00
                       matisierten Fahrfunktion in bereits zugelassenen Kraftfahrzeugen
                       nach Personal- und Sachaufwand je Stunde und Person
     112.8             einer Erprobungsgenehmigung für automatisierte Fahrfunktionen         49,00 bis 129,00“.
                       nach Personal- und Sachaufwand je Stunde und Person

  c) Nach der Gebührennummer 400 wird folgender Unterabschnitt H eingefügt:

     Gebühren-                                                                                     Gebühr
      Nummer                                     Gegenstand                                         Euro

                 „H.   Autonome-Fahrzeuge-Genehmigungs-
                       und-Betriebs-Verordnung (AFGBV)
     400a              Genehmigung des festgelegten Betriebsbereichs für Kraftfahr-
                       zeuge mit autonomer Fahrfunktion
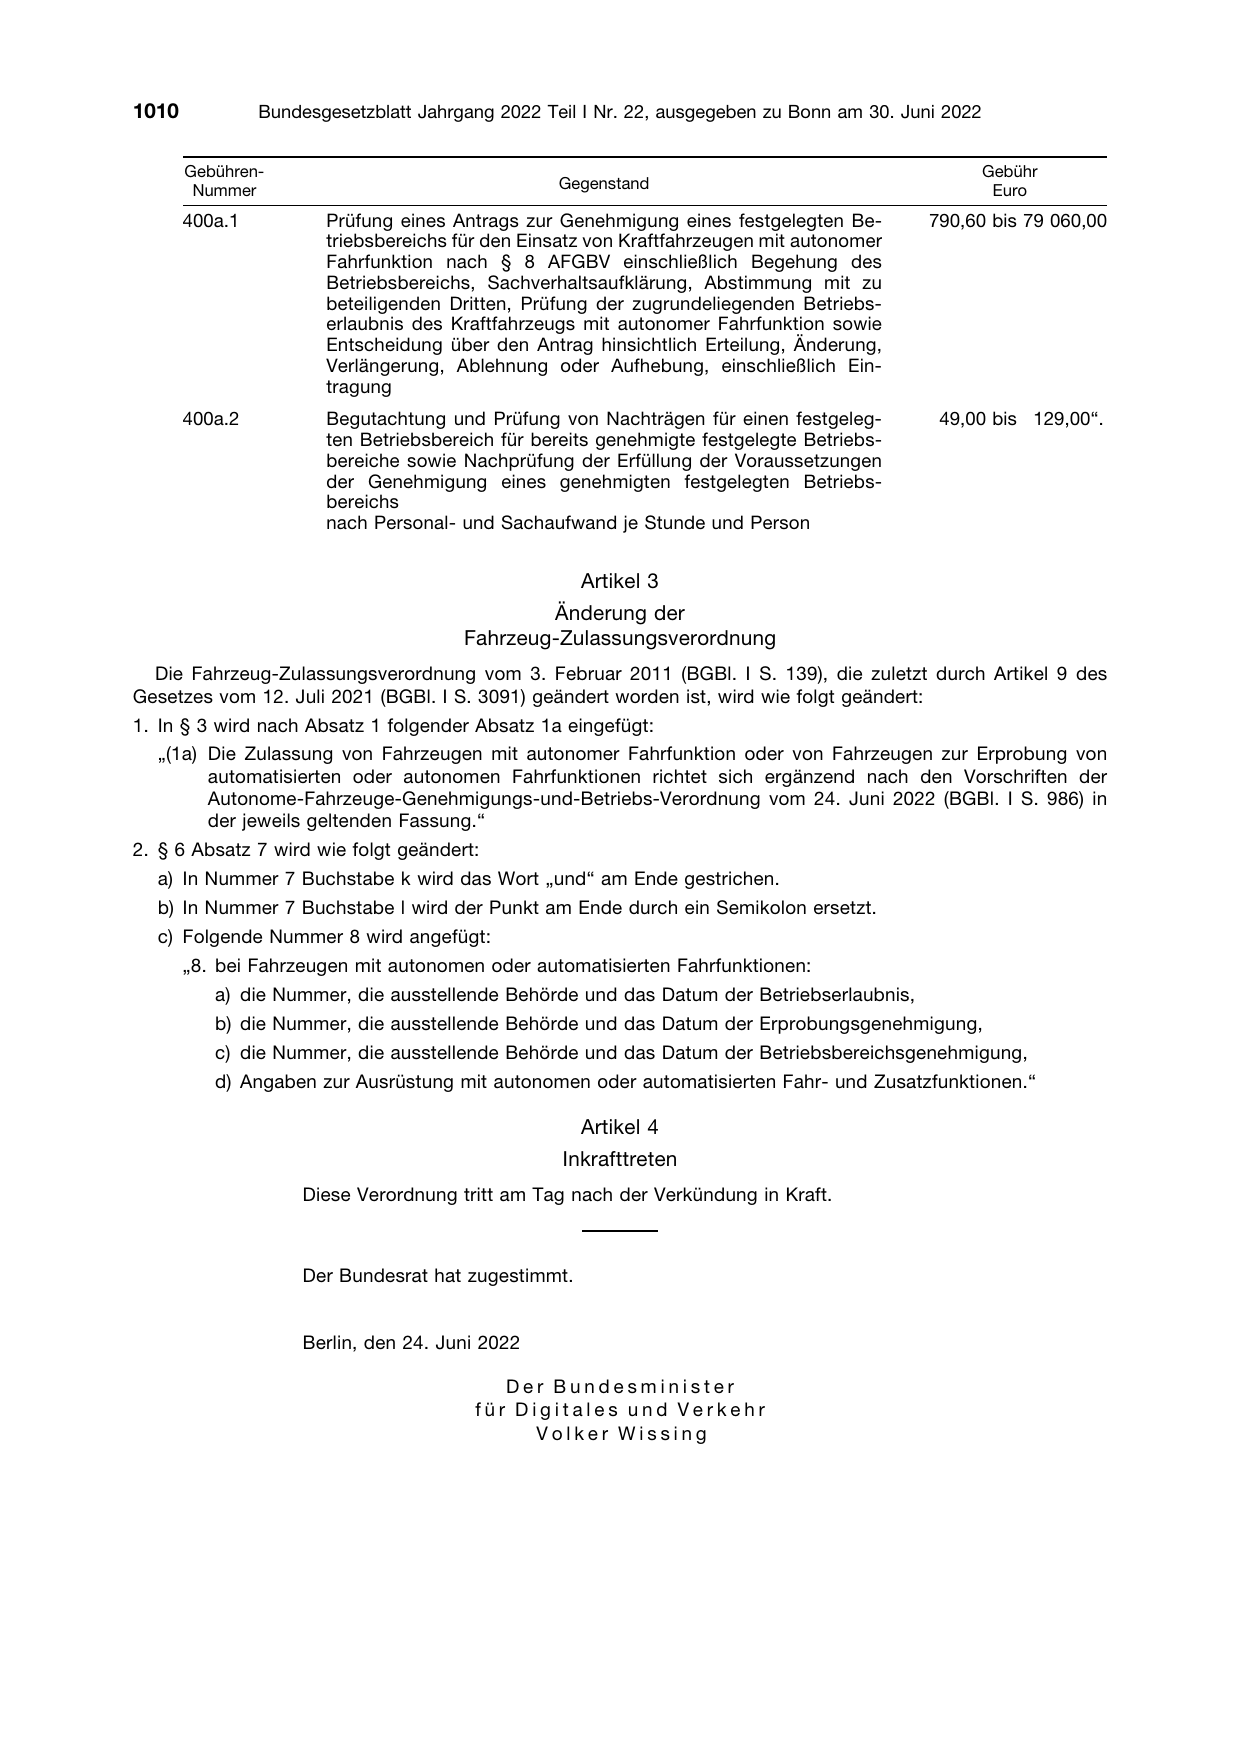
       Gebühren-                                                                                     Gebühr
        Nummer                                    Gegenstand                                          Euro
       400a.1          Prüfung eines Antrags zur Genehmigung eines festgelegten Be-         790,60 bis 79 060,00
                       triebsbereichs für den Einsatz von Kraftfahrzeugen mit autonomer
                       Fahrfunktion nach § 8 AFGBV einschließlich Begehung des
                       Betriebsbereichs, Sachverhaltsaufklärung, Abstimmung mit zu
                       beteiligenden Dritten, Prüfung der zugrundeliegenden Betriebs-
                       erlaubnis des Kraftfahrzeugs mit autonomer Fahrfunktion sowie
                       Entscheidung über den Antrag hinsichtlich Erteilung, Änderung,
                       Verlängerung, Ablehnung oder Aufhebung, einschließlich Ein-
                       tragung
       400a.2          Begutachtung und Prüfung von Nachträgen für einen festgeleg-          49,00 bis 129,00“.
                       ten Betriebsbereich für bereits genehmigte festgelegte Betriebs-
                       bereiche sowie Nachprüfung der Erfüllung der Voraussetzungen
                       der Genehmigung eines genehmigten festgelegten Betriebs-
                       bereichs
                       nach Personal- und Sachaufwand je Stunde und Person


                                                     Artikel 3
                                               Änderung der
                                       Fahrzeug-Zulassungsverordnung
  Die Fahrzeug-Zulassungsverordnung vom 3. Februar 2011 (BGBl. I S. 139), die zuletzt durch Artikel 9 des
Gesetzes vom 12. Juli 2021 (BGBl. I S. 3091) geändert worden ist, wird wie folgt geändert:
1. In § 3 wird nach Absatz 1 folgender Absatz 1a eingefügt:
  „(1a) Die Zulassung von Fahrzeugen mit autonomer Fahrfunktion oder von Fahrzeugen zur Erprobung von
        automatisierten oder autonomen Fahrfunktionen richtet sich ergänzend nach den Vorschriften der
        Autonome-Fahrzeuge-Genehmigungs-und-Betriebs-Verordnung vom 24. Juni 2022 (BGBl. I S. 986) in
        der jeweils geltenden Fassung.“
2. § 6 Absatz 7 wird wie folgt geändert:
  a) In Nummer 7 Buchstabe k wird das Wort „und“ am Ende gestrichen.
  b) In Nummer 7 Buchstabe l wird der Punkt am Ende durch ein Semikolon ersetzt.
  c) Folgende Nummer 8 wird angefügt:
       „8. bei Fahrzeugen mit autonomen oder automatisierten Fahrfunktionen:
          a) die Nummer, die ausstellende Behörde und das Datum der Betriebserlaubnis,
          b) die Nummer, die ausstellende Behörde und das Datum der Erprobungsgenehmigung,
          c) die Nummer, die ausstellende Behörde und das Datum der Betriebsbereichsgenehmigung,
          d) Angaben zur Ausrüstung mit autonomen oder automatisierten Fahr- und Zusatzfunktionen.“

                                                     Artikel 4
                                                  Inkrafttreten
                     Diese Verordnung tritt am Tag nach der Verkündung in Kraft.


                     Der Bundesrat hat zugestimmt.


                     Berlin, den 24. Juni 2022

                                           Der Bundesminister
                                        für Digitales und Verkehr
                                              Volker Wissing
Herkunft dieses Textes
Quelle: Bundesgesetzblatt, BGBl. 2022 I S. 986. Gesetze, Verordnungen und amtliche Bekanntmachungen sind amtliche Werke (§ 5 Abs. 1 UrhG) und genießen keinen Urheberrechtsschutz. Der Text ist unverändert wiedergegeben (§ 62 UrhG); Herkunft und Prüfwerte stehen hier (§ 63 UrhG).
Ableitung: issue-pdf-decol ·
Prüfwert des Textes e2cebb68e790c288….